로봇 기술과 도입 인사이트

로봇 기술을 이해하고, 도입의 기준을 세웁니다.

SCARA · CONTROL · AUTOMATION | 연구와 산업 현장을 잇는 스칼라로봇

전체 글 19

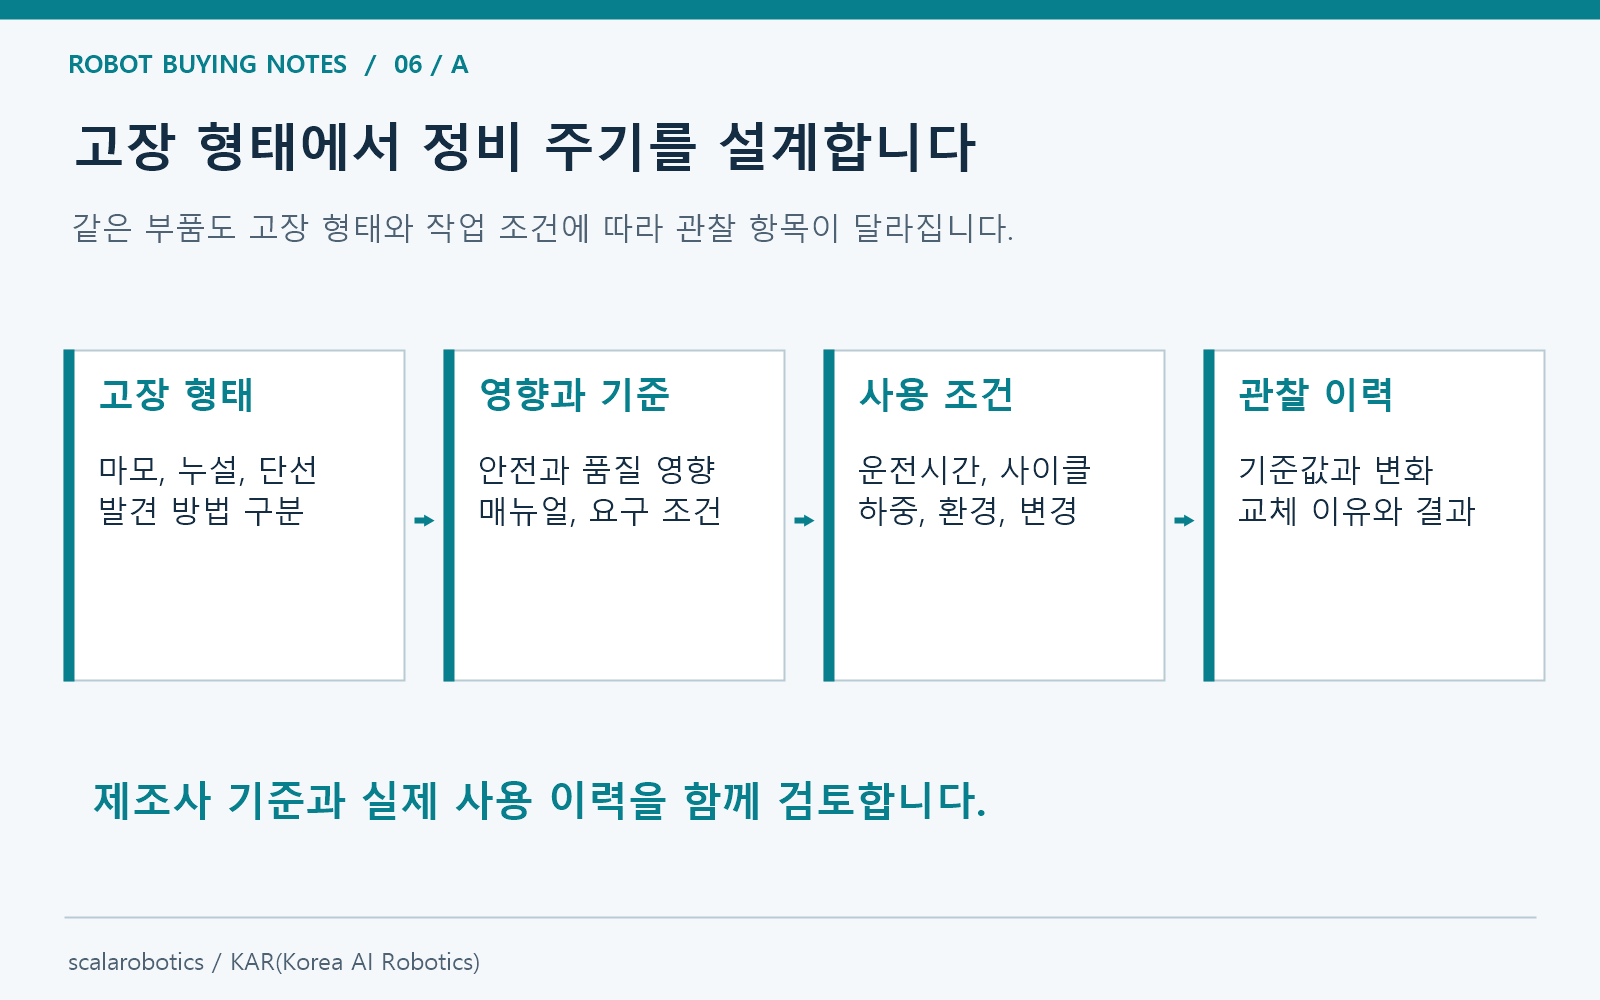
로봇 예방정비 계획, 달력과 사용시간, 사이클, 상태 이력으로 주기 정하기

이 글에서 확인할 내용부품 이름에서 고장 형태로 구체화합니다네 가지 주기 기준을 함께 사용합니다초기 계획은 정상 기준과 이력으로 보완합니다이상 대응과 조치 뒤 확인을 계획에 넣습니다예비품과 정지, 재검수 비용을 함께 봅니다운전 이력과 필요한 지원 범위로 상담해 보세요로봇의 정비 주기는 운전시간과 반복 횟수, 상태 변화에 더해 시간과 보관환경도 반영해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 장비 목록과 실제 운전 조건, 고장과 교체 이력, 정비 가능한 시간을 함께 준비해 주세요.부품 이름에서 고장 형태로 구체화합니다‘그리퍼 점검’ 대신 흡착컵 마모, 배관 누설과 케이블 단선처럼 항목을 나눕니다. 고장의 발생 조건과 발견 방법, 고장 때의 영향을 연결하면..
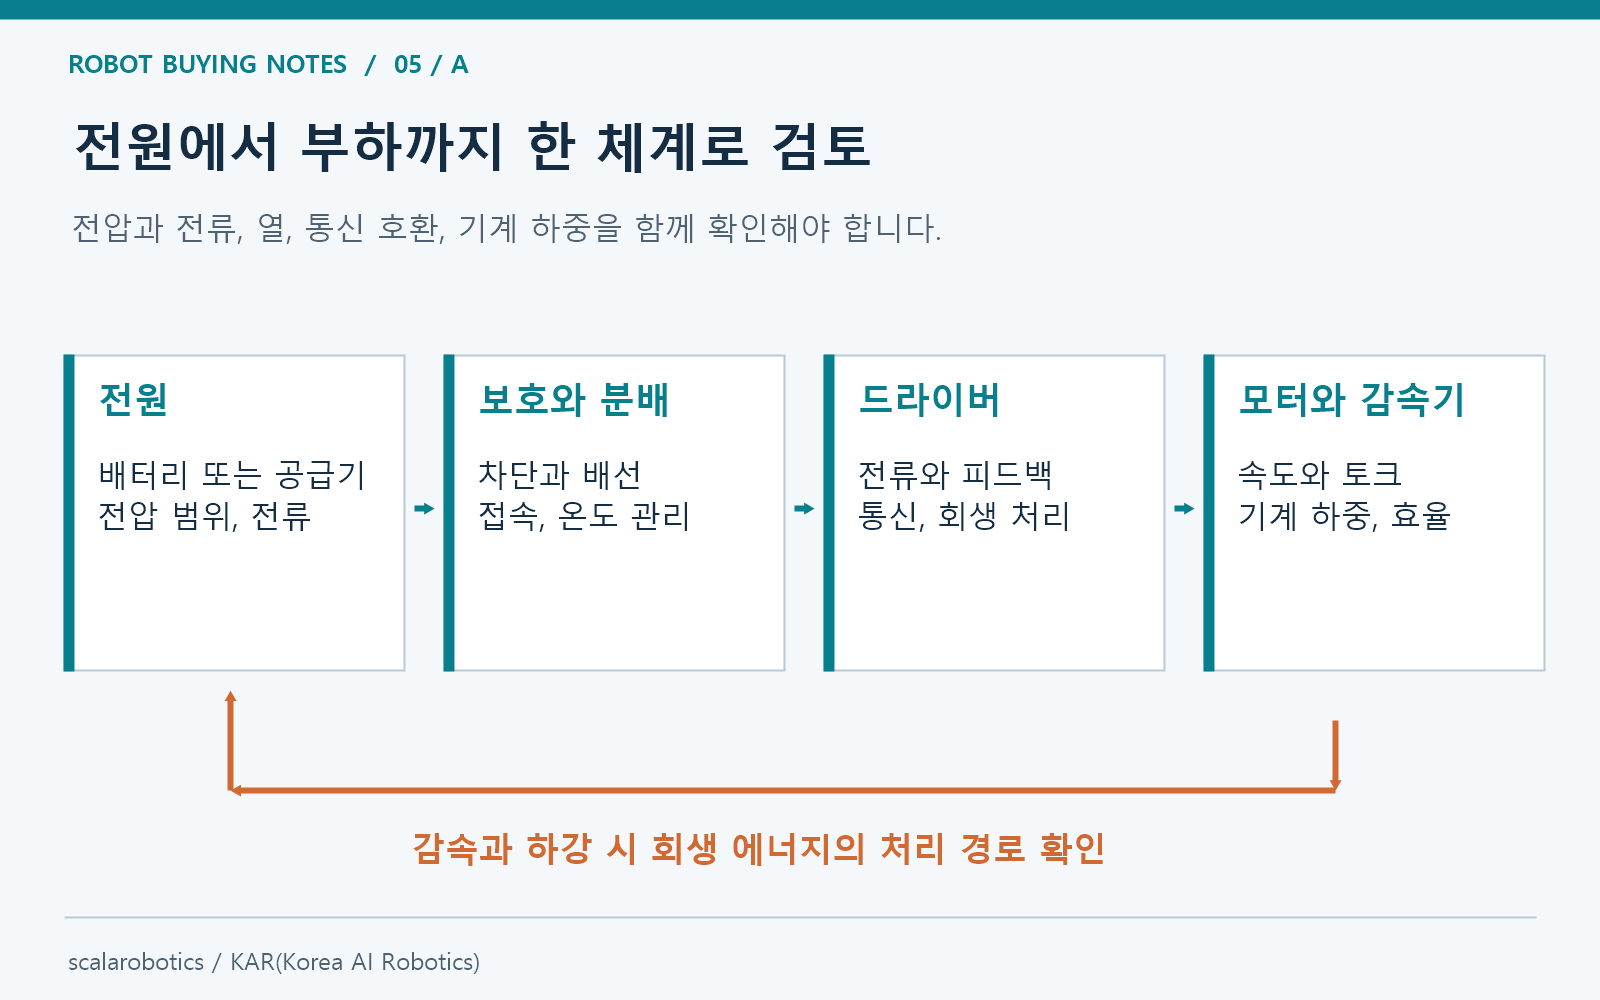
로봇 구동부 선정, 입력 전류와 모터 전류, 열과 회생 조건을 함께 확인하세요

이 글에서 확인할 내용입력 전류와 모터 전류를 구분합니다배터리 에너지는 계산 경계를 정해 비교합니다연속 토크와 피크, 열 부담을 대조합니다열과 회생을 실제 설치 조건에서 시험합니다실제 부하와 주기로 상담해 보세요반복 운전 뒤 과전류나 과열로 멈춘다면 부하 주기와 냉각, 전원과 구동부의 제한 조건을 함께 확인해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 동작과 알람 시점, 전압과 전류, 어느 위치에서 측정한 온도인지 기록해 주세요.입력 전류와 모터 전류를 구분합니다드라이버는 전력을 변환하므로 전원 입력 전류와 모터 상전류를 같은 수치로 비교하기 어렵습니다. 사양이 어느 쪽 전류인지, 실효값과 피크값 중 무엇인지 확인합니다.전원의 연속과 순간 허용 전류, 배..

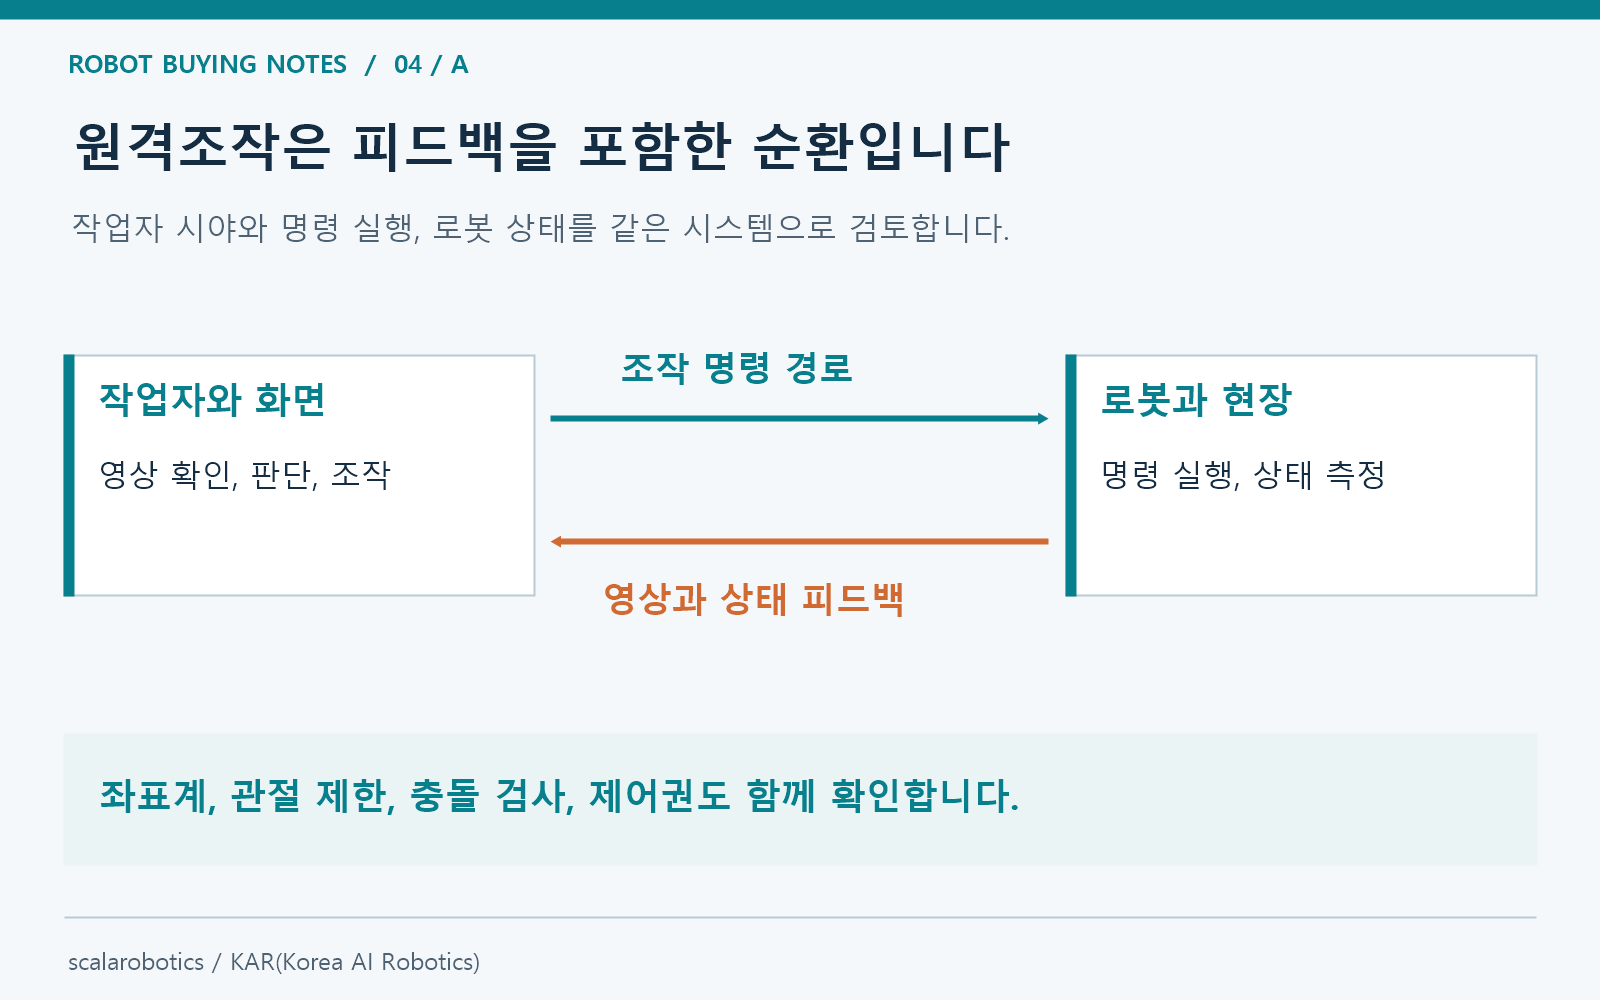
원격조작 로봇 구매 기준, 영상과 명령 지연부터 연결 상실과 재개까지

이 글에서 확인할 내용현장 운전과 시범 데이터 수집을 구분합니다대역폭과 지연, 손실을 나눠 측정합니다연결 상실과 재개 조건을 정합니다연속 사용과 데이터 인수를 확인합니다운전과 기록 시나리오로 상담해 보세요원격조작은 화면에 보이는 시점과 명령이 실행되는 시점을 함께 확인해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 통신망과 작업 경로, 필요한 시야와 조작 범위, 연결이 끊겼을 때의 대응을 준비해 주세요.현장 운전과 시범 데이터 수집을 구분합니다현장 운전은 시야와 조작성, 정지와 회수, 통신 사각지대를 중심으로 봅니다. 학습용 시범 수집은 여기에 시간 정렬, 명령과 실제 상태, 실패와 개입, 데이터 사용 조건을 더합니다.조이스틱과 마스터 장치, 동작 측정 장..

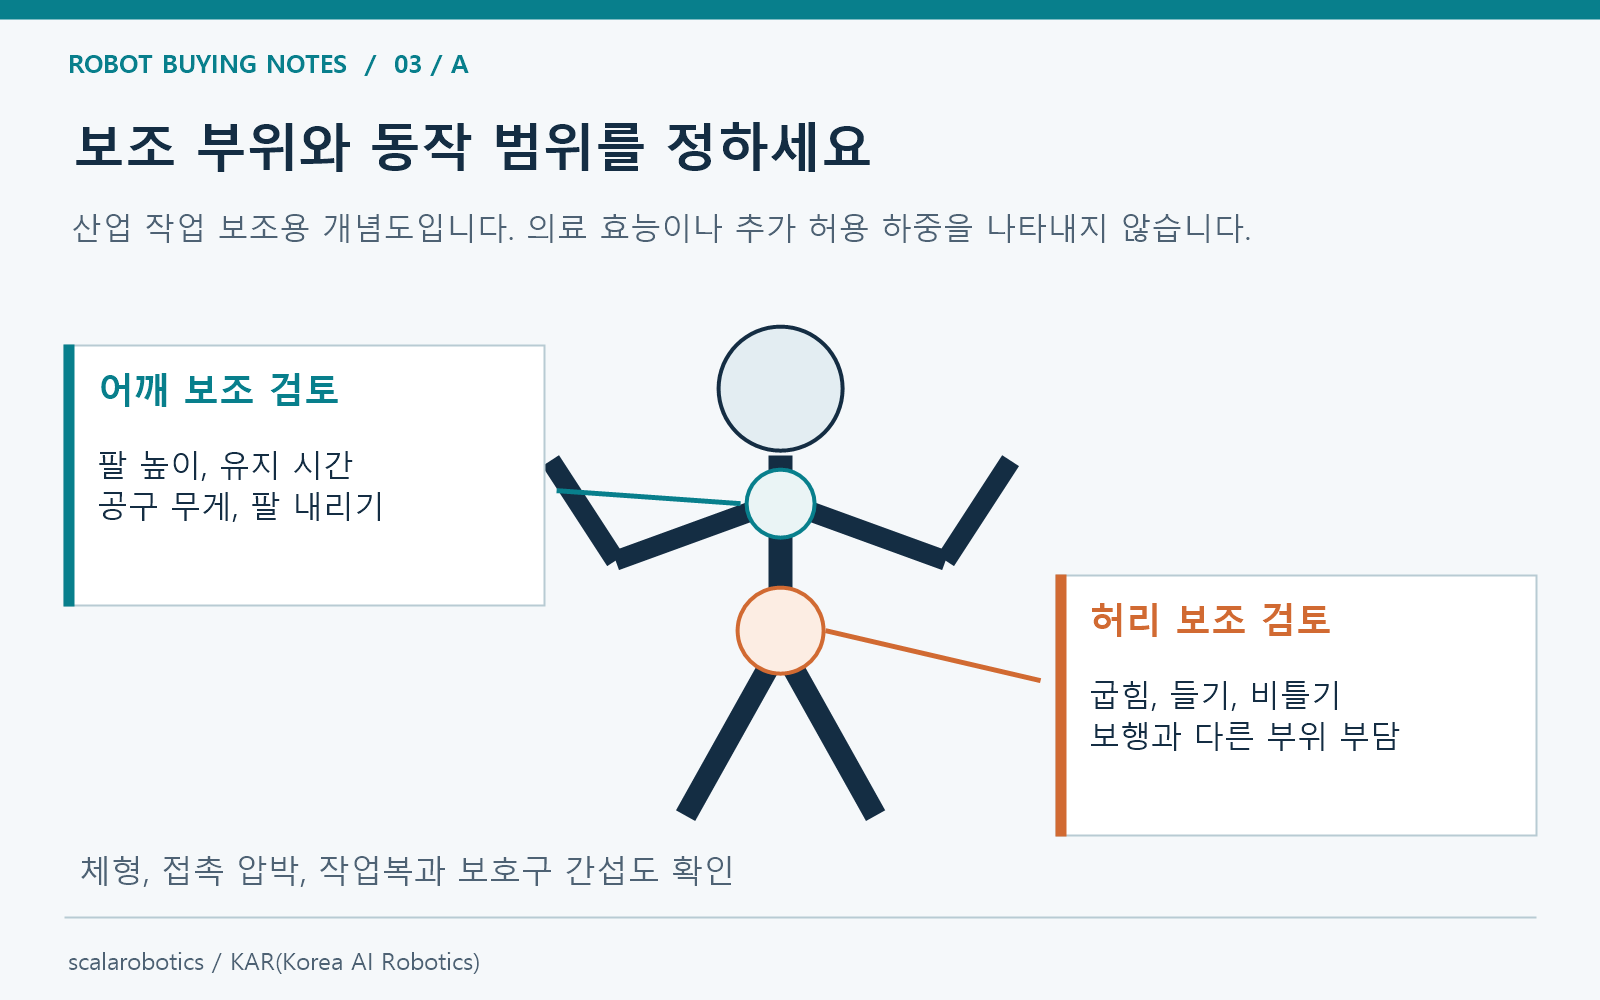
산업용 외골격 도입 평가, 보조 동작과 하중 전달, 착용 간섭을 함께 보세요

이 글에서 확인할 내용보조 부위와 동작 구간을 좁힙니다적용할 구간과 제외할 구간을 정합니다착용과 미착용의 비교 조건을 맞춥니다장치와 교대 운영 준비를 함께 구매합니다작업 구간과 시험 질문으로 상담해 보세요산업용 외골격은 보조하는 부위와 함께 몸의 다른 부위로 전달되는 하중, 이동과 자세 전환의 간섭을 평가해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 보조가 필요한 동작과 방해받으면 안 되는 동작을 함께 정리해 주세요.보조 부위와 동작 구간을 좁힙니다수동형은 탄성체 등 기계 구조로 에너지를 저장하고 돌려주거나 하중을 전달합니다. 능동형은 모터 등 동력원으로 보조합니다. 각 장치가 보조하는 자세와 움직임 범위를 작업 영상과 대조하세요.머리 위 작업은 팔 높이..

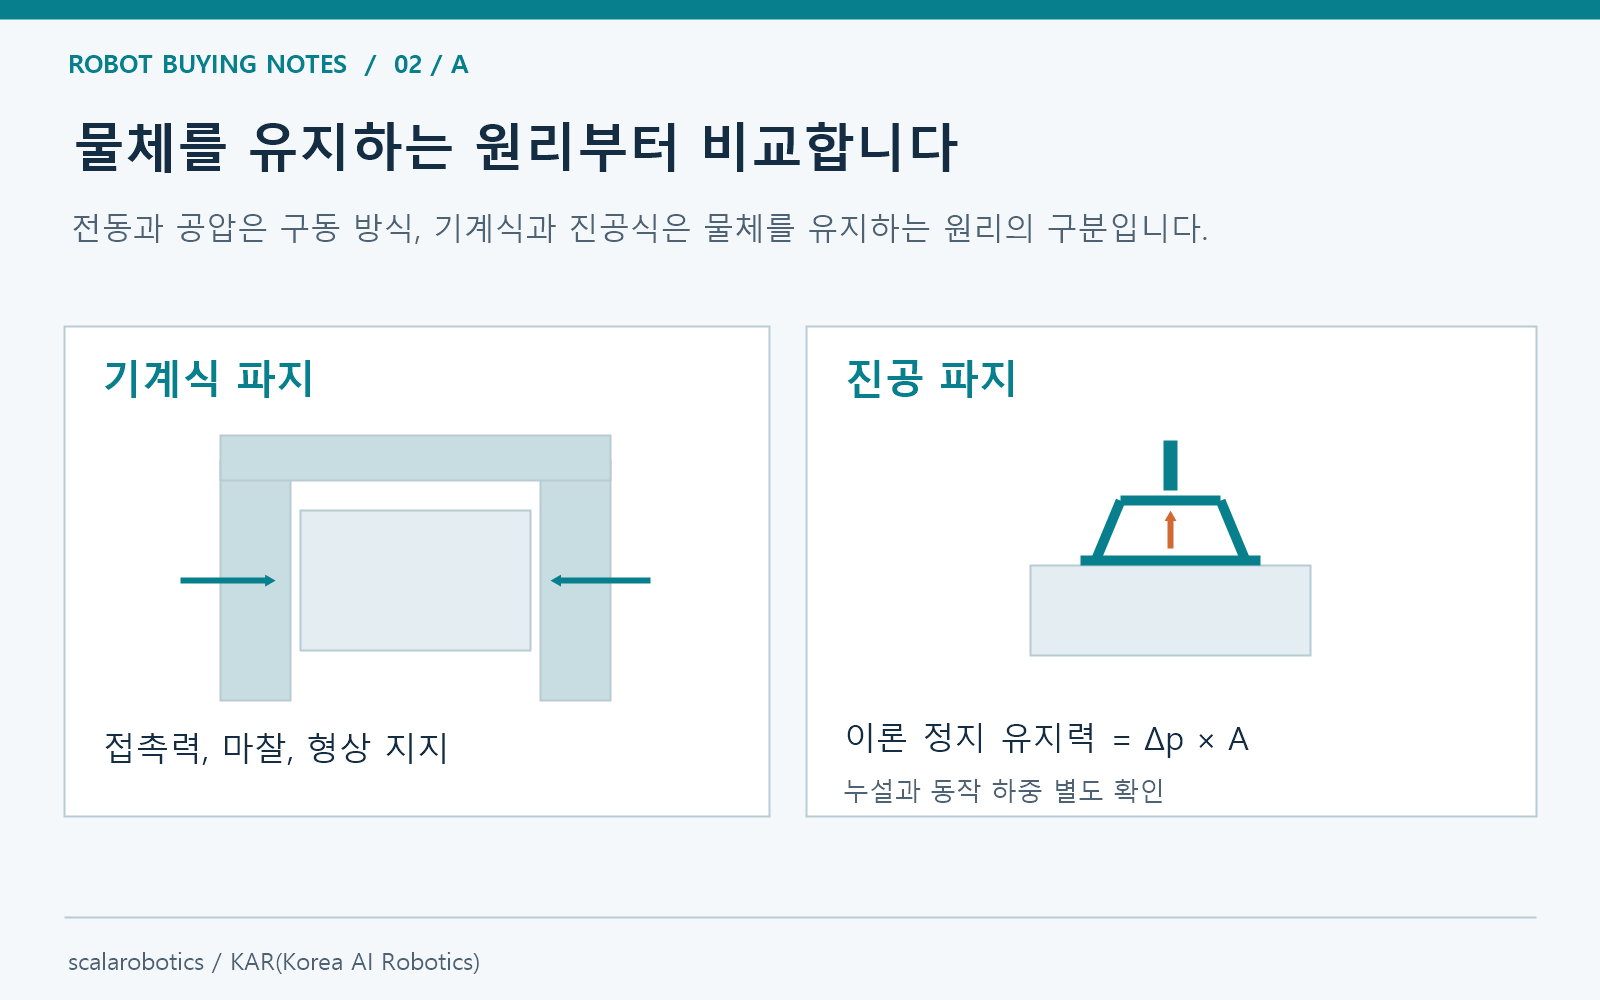
로봇 진공 그리퍼 선정, 누설과 유량, 동작 중 흡착 실패를 확인하는 법

이 글에서 확인할 내용실패한 순간과 표면 상태를 구분합니다압력과 유량, 측정 위치를 함께 봅니다정지 유지력 계산을 동작 조건에 연결합니다한 사이클 전체와 실패 처리를 시험합니다연결과 소모품까지 비교합니다샘플과 공정 영상으로 상담해 보세요들어 올릴 때는 유지되다가 이동 중 물체를 놓친다면 누설과 진공 형성 시간, 가속도와 표면 변형을 나눠 봐야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 잘 집히는 샘플과 실패 조건을 함께 준비해 주세요.실패한 순간과 표면 상태를 구분합니다집기 직후, 운반과 회전 중, 정지와 내려놓기 중 어느 단계에서 실패했는지 기록합니다. 테이프 이음매와 주름, 찌그러짐, 가루와 비닐, 다공성 재질에 따라 접촉과 누설 조건이 달라집니다. 흡..

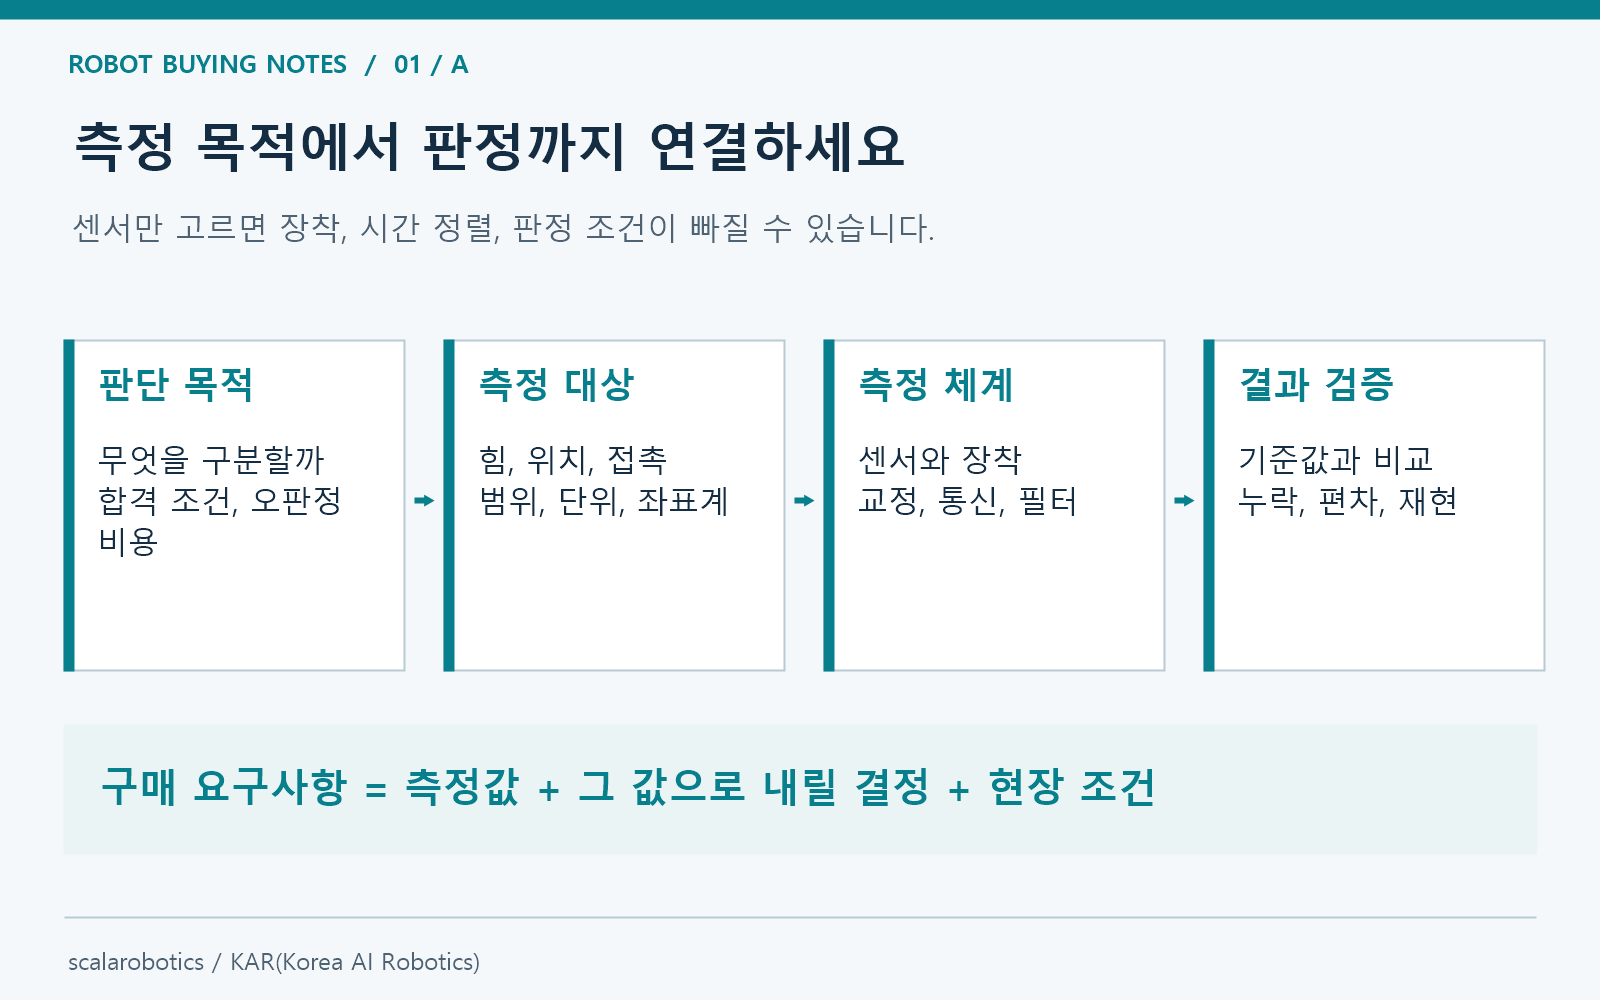
로봇 측정장비 선정, 분해능과 정확도, 반복성을 공차 판정에 연결하기

이 글에서 확인할 내용측정값이 쓰이는 결정을 먼저 정합니다분해능, 정확도와 반복성을 나눠 읽습니다샘플링 주파수와 전체 지연을 구분합니다정지와 동작 상태를 나눠 검수합니다교정과 데이터 통합을 견적에 포함합니다판정할 작업과 샘플 데이터로 상담해 보세요로봇 측정장비는 작은 변화를 출력하는 능력과 기준값에 가까운 정도, 같은 조건에서 값이 모이는 정도를 나눠 검토해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 센서 이름에 앞서 측정 결과로 어떤 결정을 내릴지 정리해 주세요.측정값이 쓰이는 결정을 먼저 정합니다삽입 중 접촉 감지, 완성품 치수 판정, 학습용 동작 기록은 필요한 데이터와 응답 조건이 다릅니다. 접촉 감지에서는 응답과 과부하 조건, 조립 품질 판정에서는..

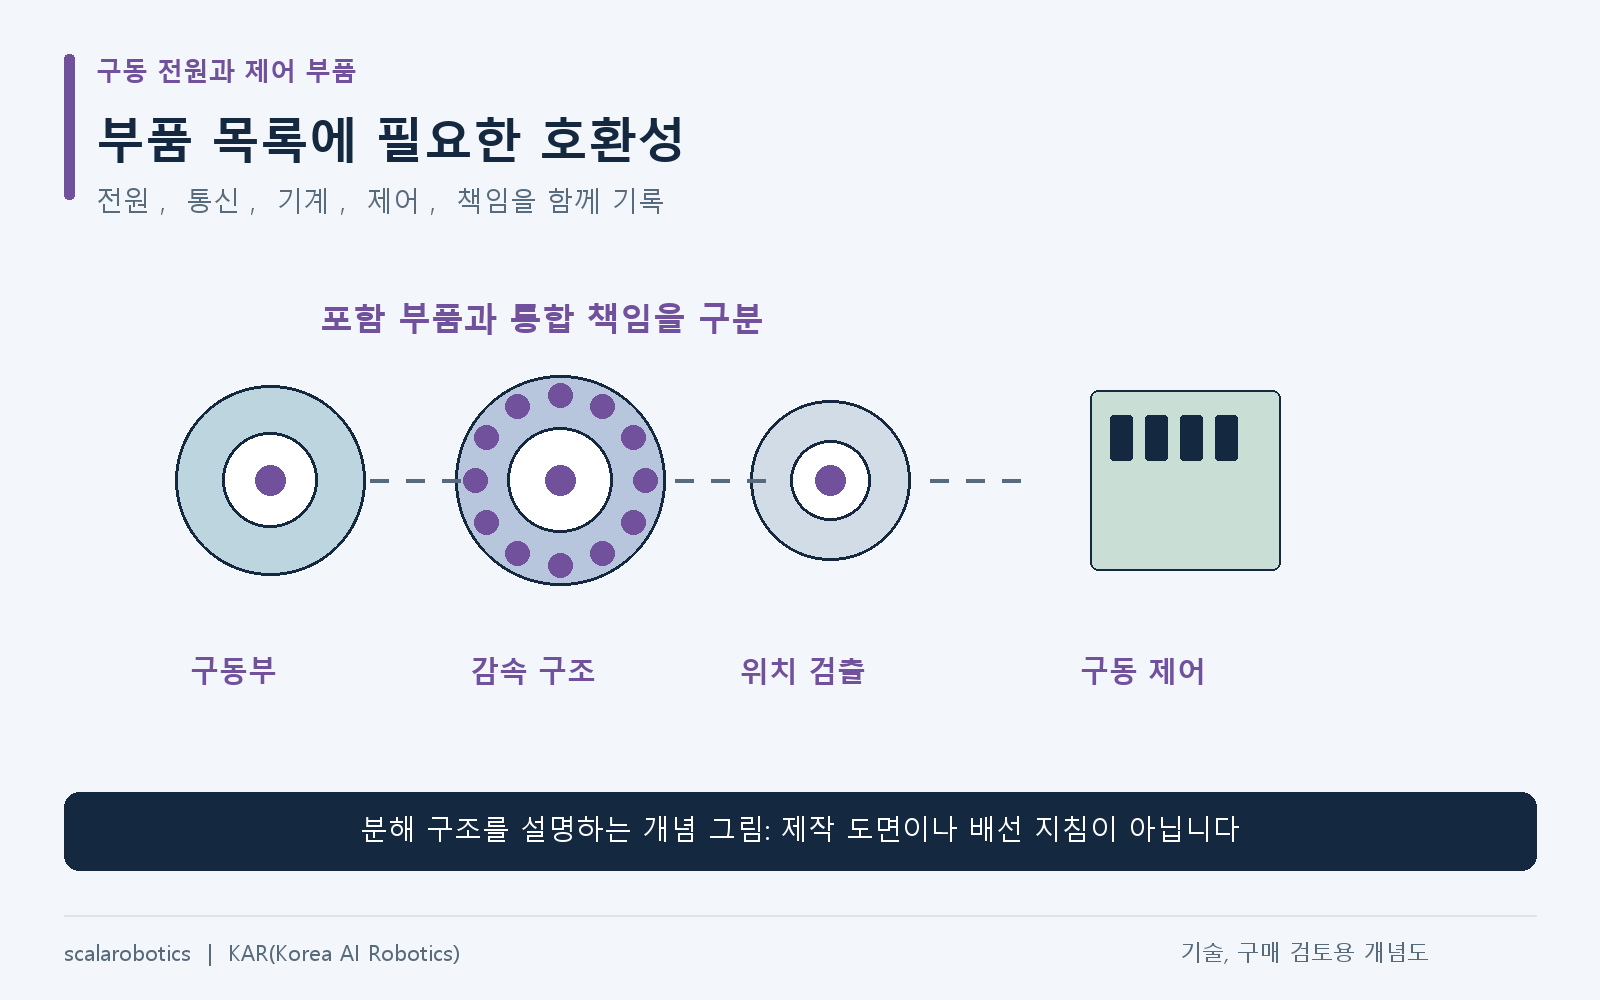
로봇 구동과 전원 부품 구매, 전압과 통신, 장착 조건의 호환성 표

이 글에서 확인할 내용통합 장치에 포함된 부품부터 확인합니다전원은 명목값과 실제 운전 범위를 대조합니다통신 이름보다 명령과 버전이 중요합니다순간 최대와 연속 운전 조건을 구분합니다통합 검수와 변경 책임을 구매표에 넣습니다연결 조건과 검수 목표로 상담해 보세요모터와 감속기, 드라이버, 센서, 배터리의 모델을 골랐다면 각 부품을 연결하는 조건도 확인해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 부품 구성을 문의할 때는 모델과 수량에 포함 부품, 전원과 통신, 장착 조건을 더한 표를 준비해 주세요.통합 장치에 포함된 부품부터 확인합니다통합형 구동 장치에는 모터, 감속기와 드라이버 등이 묶일 수 있습니다. 기본 포함품과 선택품, 외부에서 추가할 케이블과 어댑터를 구분해 중복..

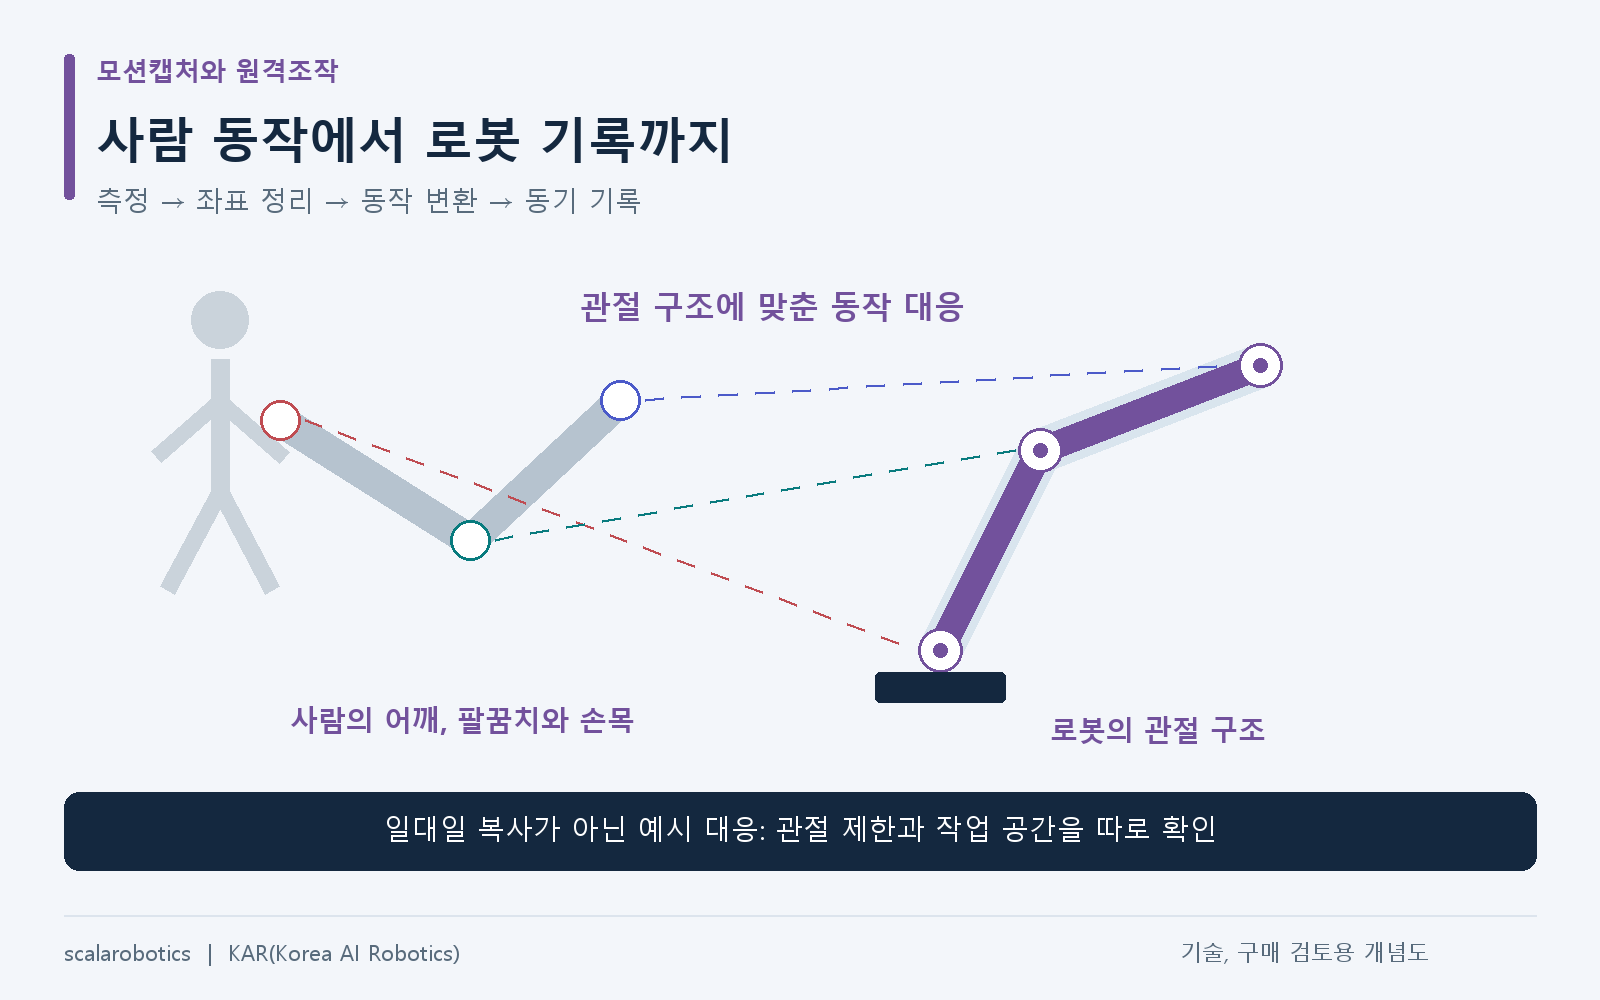
모션캡처와 로봇 원격조작, 측정부터 동작 변환과 동기 기록까지

이 글에서 확인할 내용1. 필요한 움직임과 측정 장치를 정합니다2. 원점과 방향, 단위를 정리합니다3. 로봇 구조에 맞게 동작을 변환합니다4. 입력과 명령, 실제 상태를 연결합니다시각의 기준과 변환 버전을 함께 보관합니다인수할 데이터 묶음목표 로봇과 샘플 기록으로 상담해 보세요모션캡처로 측정한 사람의 움직임을 로봇 원격조작에 쓰려면 좌표 정리와 동작 변환, 실행 결과의 기록이 이어져야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 측정할 동작과 목표 로봇의 손, 팔 구성, 데이터 사용 목적을 함께 준비해 주세요.1. 필요한 움직임과 측정 장치를 정합니다전신 자세, 손가락 동작, 공간 위치 가운데 무엇이 필요한지 구분합니다. 각 장치의 관측 범위와 출력 형식, ..

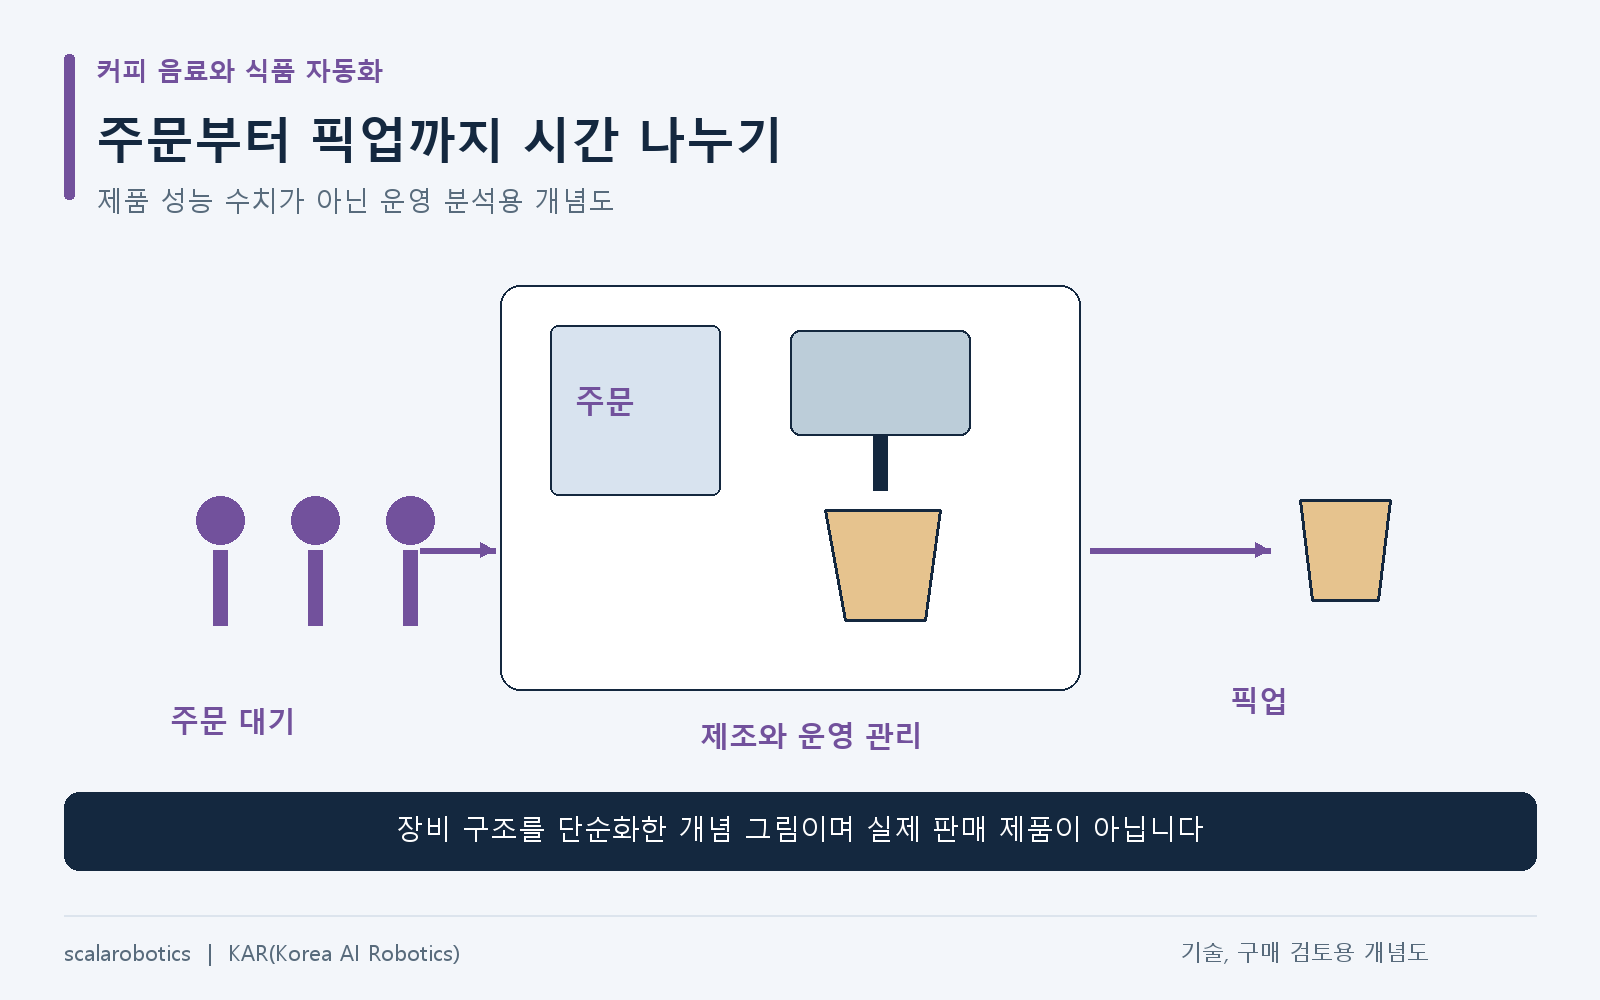
커피 자동화 처리량 평가, 주문 대기열과 제조, 픽업 시간을 나누는 법

이 글에서 확인할 내용네 시각을 같은 주문 번호에 연결합니다주문이 없는 시간과 운영 중단을 구분합니다연속 주문은 실제 메뉴 조합으로 시험합니다완료, 취소와 미인계의 집계 기준을 고정합니다시연에서 확인할 질문매장 주문 흐름으로 상담해 보세요커피 자동화 장비의 한 잔 제조시간과 고객이 기다리는 전체 시간은 다릅니다. 앞선 주문과 메뉴 조합, 컵 공급과 픽업이 매장의 흐름을 바꿉니다. scalarobotics에 문의할 때는 핵심 메뉴와 시간대별 예상 주문, 고객 인계 방식을 함께 준비해 주세요.네 시각을 같은 주문 번호에 연결합니다주문 접수 t0, 제조 시작 t1, 제조 완료 t2, 고객 인계 t3를 구분합니다. 네 시각은 같은 기준으로 기록하고 주문별로 t0≤t1≤t2≤t3가 성립하는지 확인합니다.대기열 시..

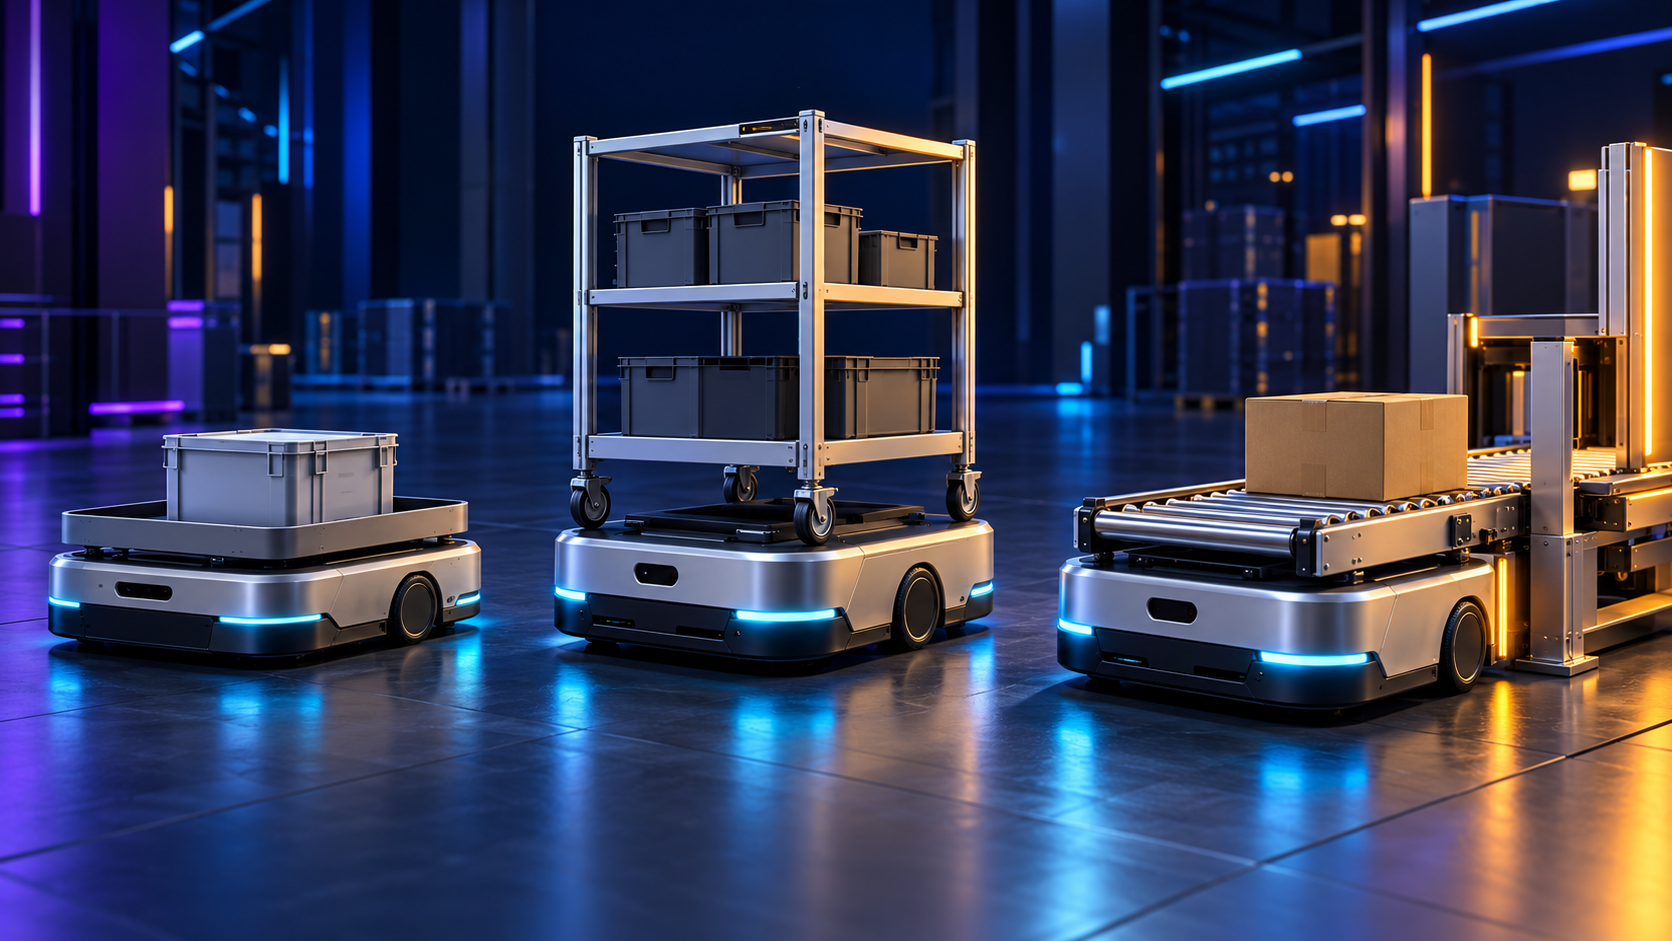
물류로봇 상부모듈 선택, 선반과 컨베이어, 리프트, 대차 방식을 비교하세요

이 글에서 확인할 내용1. 운반 단위를 먼저 정의합니다2. 네 방식의 인수 조건을 비교합니다3. 플랫폼 적재하중과 화물 허용치를 구분합니다4. 도착과 화물 인수 완료를 나눕니다5. 같은 박스의 다른 흐름과 빈 운반구 회수인수와 인계 도면으로 상담해 보세요같은 박스라도 사람이 선반에 올리는지, 컨베이어에서 자동으로 넘기는지, 대차째 옮기는지에 따라 필요한 상부모듈이 달라집니다. scalarobotics에 문의할 때는 화물 이름과 함께 인수와 인계 상태를 설명해 주세요.1. 운반 단위를 먼저 정의합니다운반 단위는 한 임무에서 하나의 대상으로 취급하는 화물 또는 화물과 운반구의 조합입니다. 박스와 토트, 여러 상자를 담은 대차, 팔레트 적재물이 될 수 있습니다.박스는 바닥 강성과 변형, 테이프 돌출, 최소 크..