
원격조작은 화면에 보이는 시점과 명령이 실행되는 시점을 함께 확인해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 통신망과 작업 경로, 필요한 시야와 조작 범위, 연결이 끊겼을 때의 대응을 준비해 주세요.
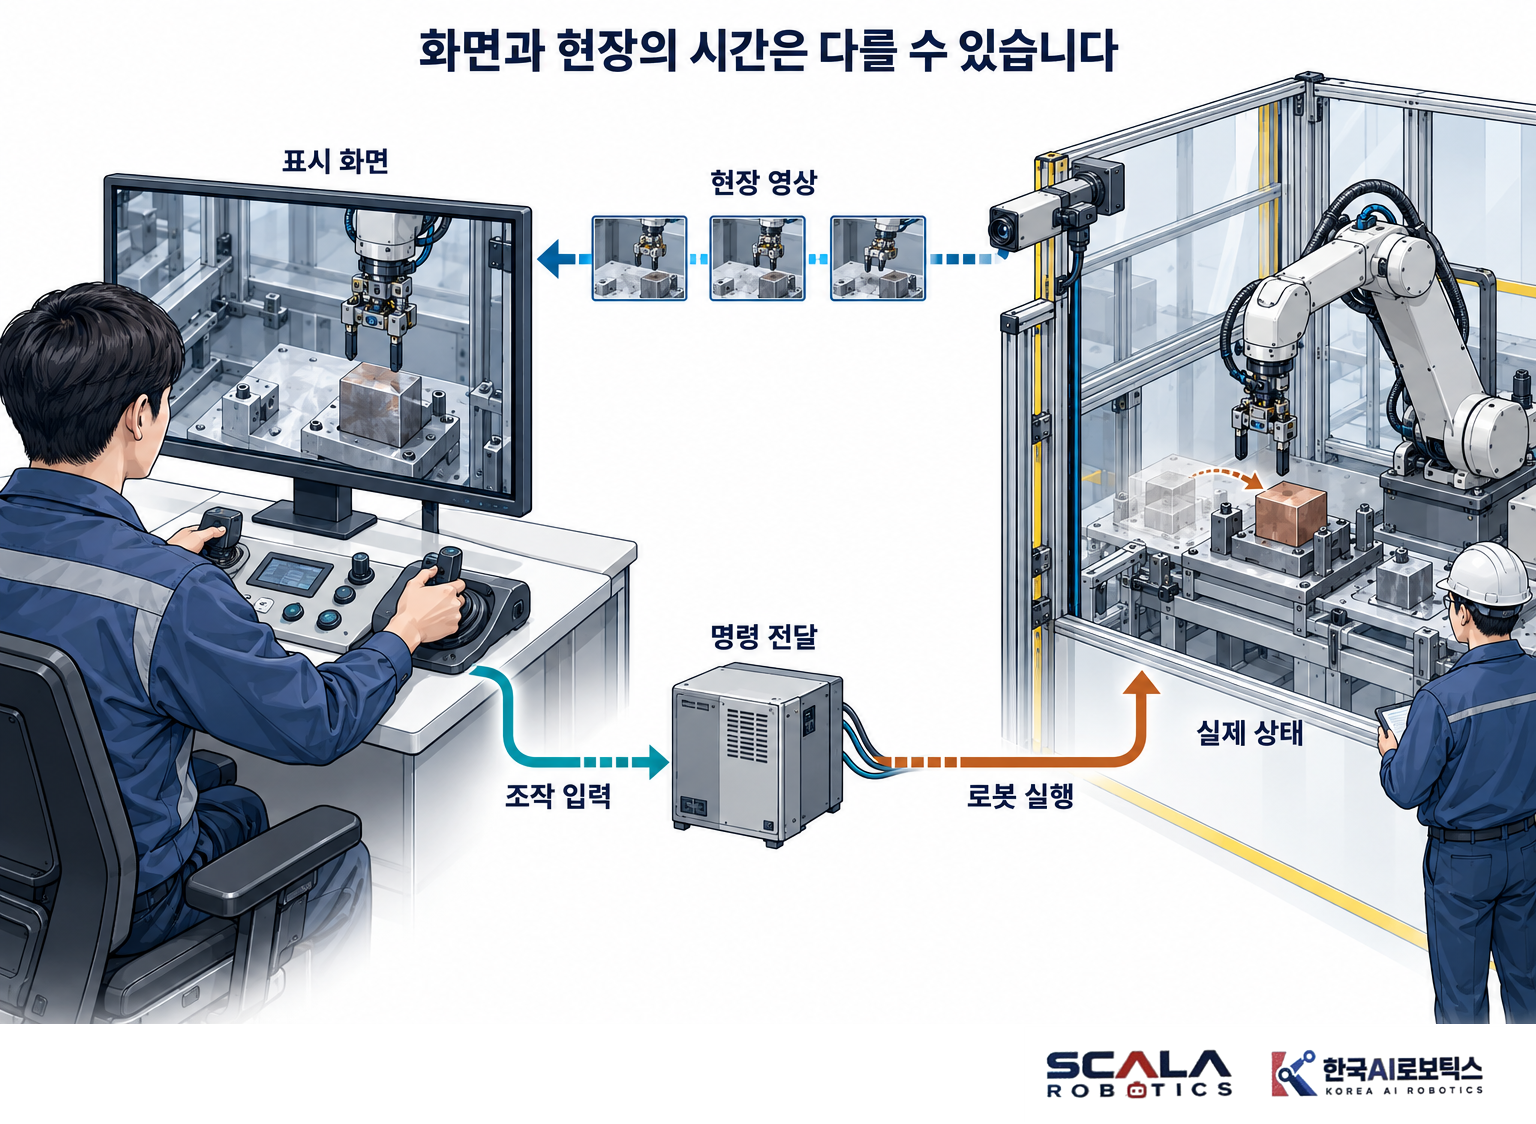
현장 운전과 시범 데이터 수집을 구분합니다
현장 운전은 시야와 조작성, 정지와 회수, 통신 사각지대를 중심으로 봅니다. 학습용 시범 수집은 여기에 시간 정렬, 명령과 실제 상태, 실패와 개입, 데이터 사용 조건을 더합니다.
조이스틱과 마스터 장치, 동작 측정 장비는 필요한 조작에 맞춰 비교합니다. 사람과 로봇의 관절 길이와 범위를 대조하고 좌표 정렬, 비율 조정과 역기구학, 관절 제한과 충돌 검사를 확인합니다. 측정 장갑과 실제로 구동하는 로봇 손은 구매 구성에서 나눕니다.
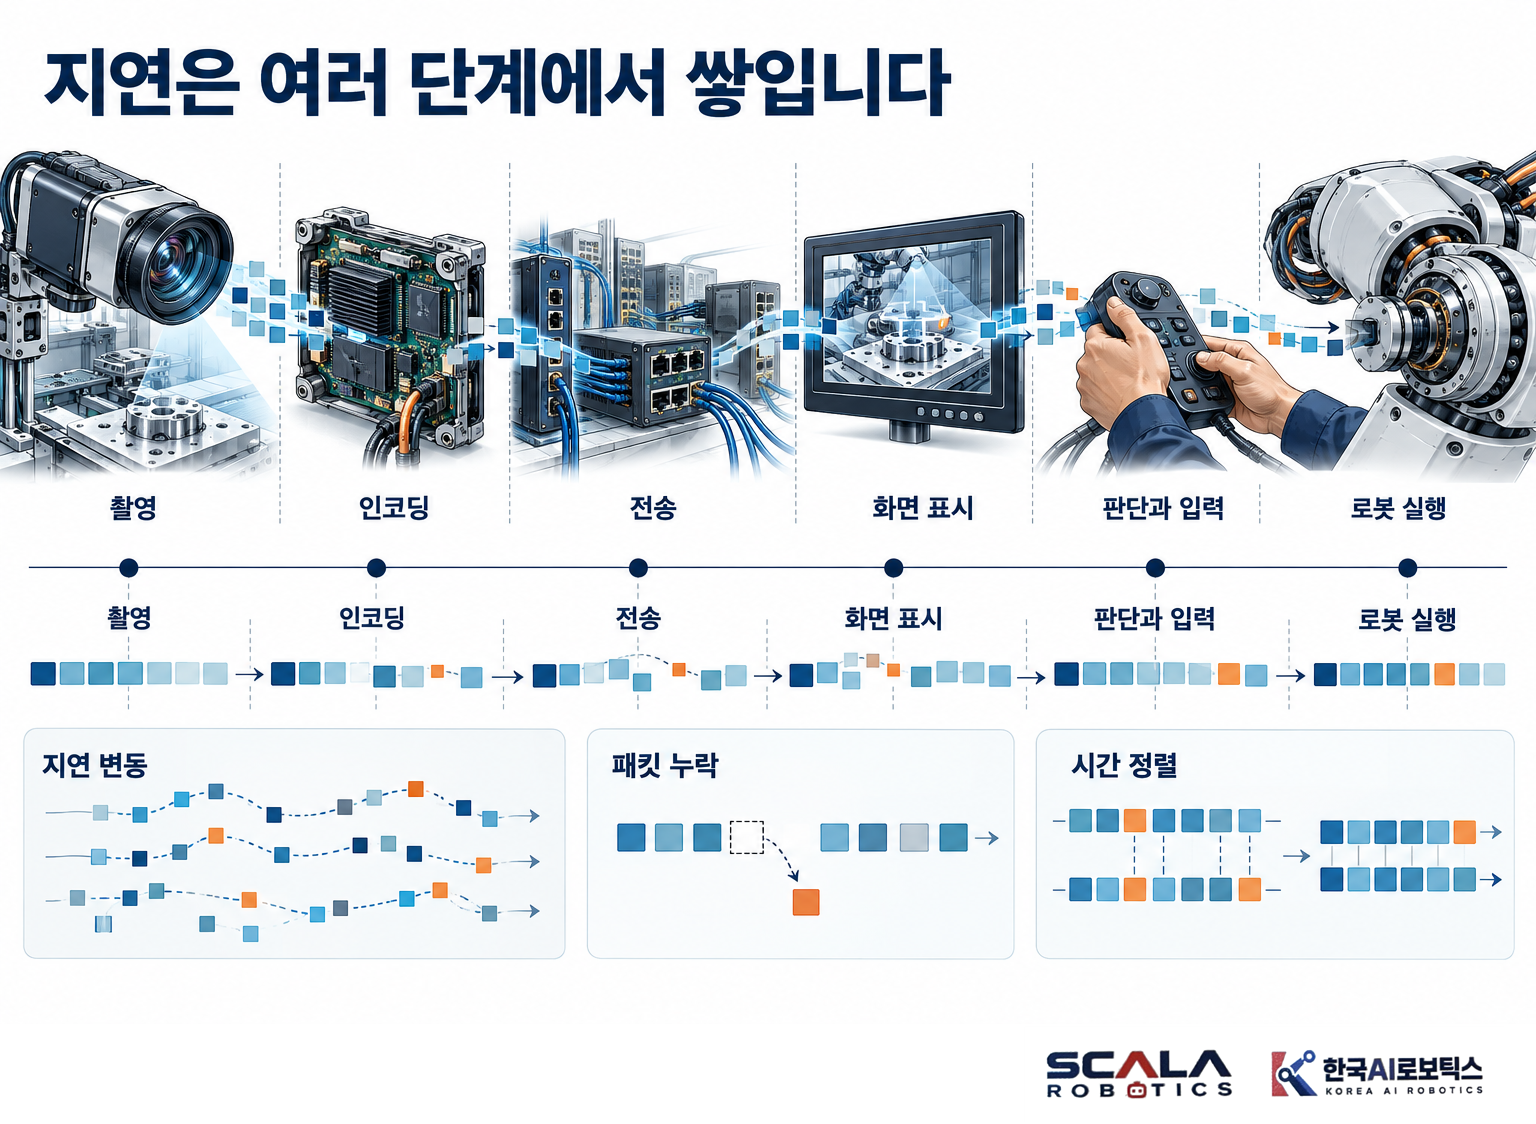
대역폭과 지연, 손실을 나눠 측정합니다
촬영, 압축과 전송, 화면 표시, 조작자 판단, 명령 전송과 실행이 순환을 이룹니다. 대역폭은 전송량, 지연과 지연 변동, 패킷 손실은 각각 다른 조건입니다. 평균 외에 긴 지연 구간과 프레임 누락도 봅니다.
일정 속도 0.5m/s로 이동하며 영상이 0.4초 늦는 가상 예시에서는 그동안 0.2m를 이동합니다. 이 값은 영상 지연 동안의 이동량입니다. 정지 설계에는 사람의 반응, 명령 전달과 제동, 실제 부하를 포함한 검증이 필요합니다.
scalarobotics 상담용 통신 자료에는 금속 설비와 벽, 간섭과 접속 전환, 케이블의 이동 제약을 표시해 주세요. 목표 해상도와 운전 위치에서 촬영과 표시 시각, 명령과 실행 상태, 지연 분포와 재연결 시간을 측정합니다.
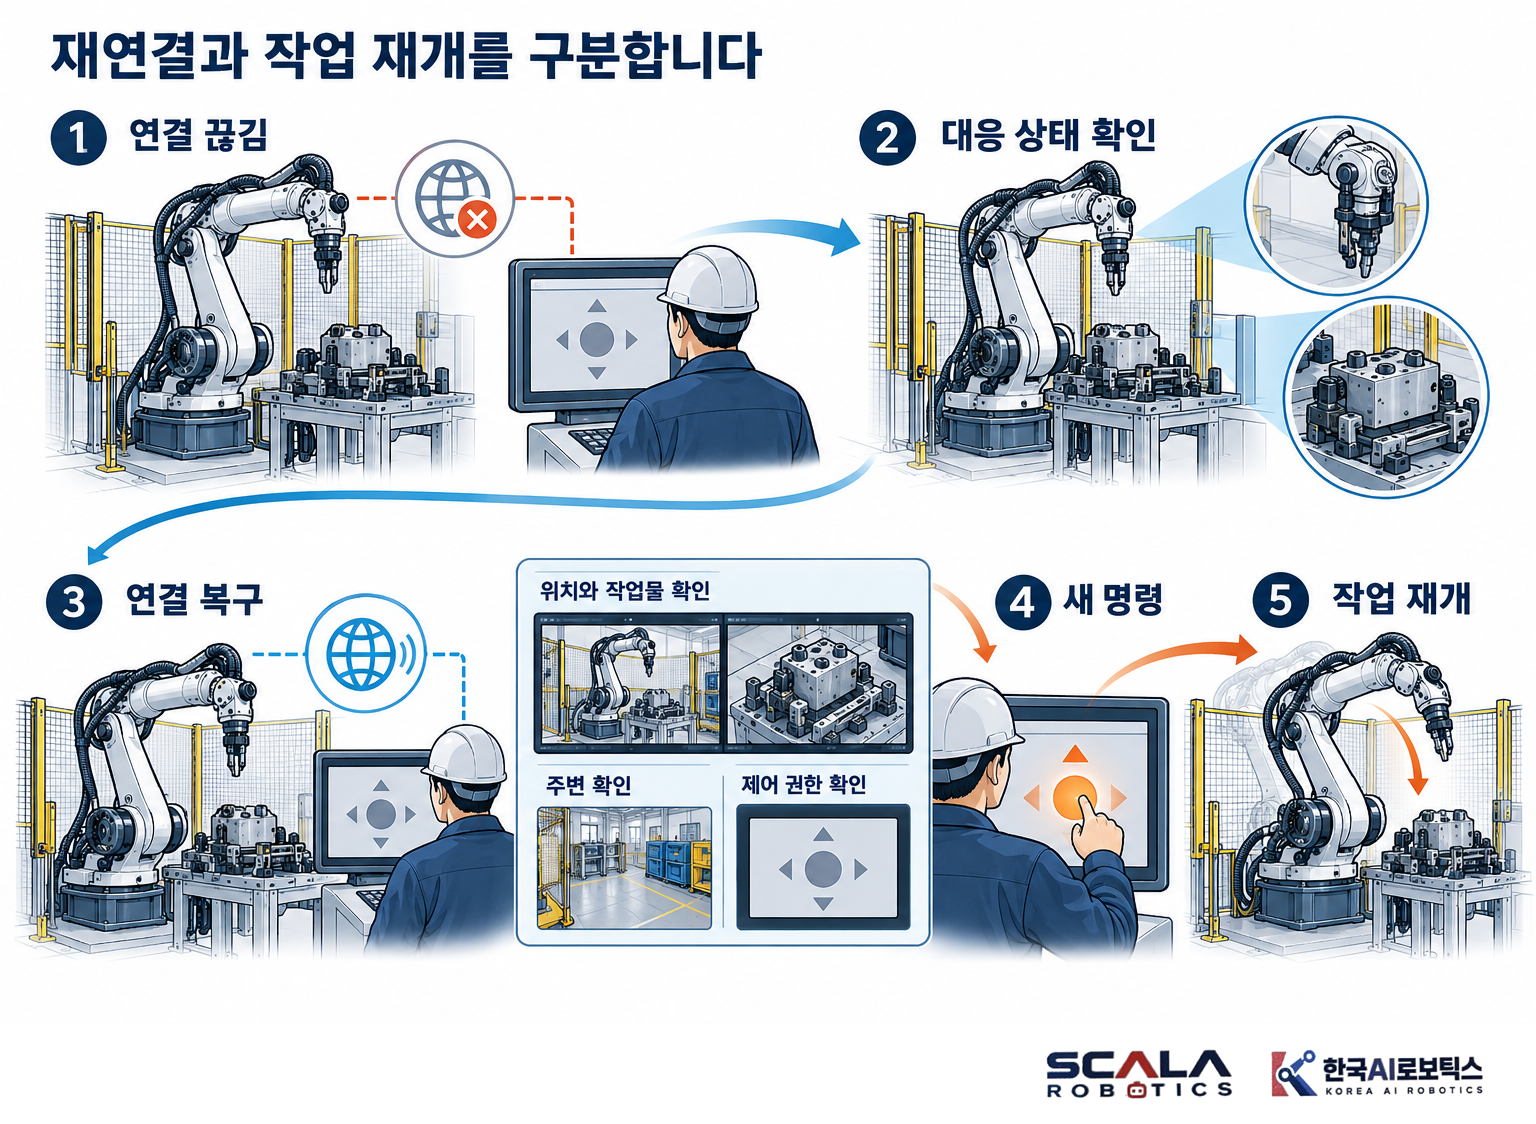
연결 상실과 재개 조건을 정합니다
연결과 제어권을 확인한 뒤 작업을 허용하고, 지연이나 상태 정보가 허용 범위를 벗어나면 정해진 제한 동작으로 전환합니다. 연결 상실 때의 감속과 정지, 물체 유지 상태는 매달린 부하와 경사, 통로 조건을 반영해 설계합니다.
재연결 후에는 로봇 위치와 작업 단계, 주변 상황을 확인하고 권한 있는 담당자의 새 명령으로 재개합니다. 오래된 명령의 자동 재실행과 중복 처리를 검수하세요. 화면의 일반 정지 명령과 안전 등급을 갖춘 정지 기능은 설계와 시험에서 구분합니다.
KAR(Korea AI Robotics)와 인수 항목을 정할 때는 연결 상실의 감지 기준, 로봇 측 제어 범위, 현장 대응자와 회수 방법을 함께 기록해 주세요.
연속 사용과 데이터 인수를 확인합니다
추적 장치의 사용자별 교정과 재착용 편차, 드리프트와 가림, 관절 제한 부근의 명령을 시험합니다. 데이터에는 영상과 관절 상태, 힘과 조작 명령을 같은 시간축으로 해석할 정보를 남깁니다.
동시 접속 시 제어 주체와 권한 회수, 접속과 명령 로그, 업데이트와 계정 관리를 정합니다. 원시 자료의 내보내기와 학습 용도, 영상 보관과 구독 종료 뒤 파일 접근도 확인하세요. 화면 녹화와 구조화된 상태 데이터의 제공 범위는 별도 항목으로 비교합니다.
운전과 기록 시나리오로 상담해 보세요
현장 도면과 경로, 조작 거리와 통신망, 사각지대, 대상물과 운전시간, 필요한 데이터와 현장 대응 체계를 정리해 scalarobotics와 KAR(Korea AI Robotics)에 문의해 주세요.
공식 문의: https://scalarobot.com/
원격조작 질문: https://cafe.naver.com/scalarobotics
관련 도입 글: https://blog.naver.com/scalarobotics
#원격조작 #통신지연 #로봇제어 #안전정지 #재연결 #scalarobotics #KAR