
반복 운전 뒤 과전류나 과열로 멈춘다면 부하 주기와 냉각, 전원과 구동부의 제한 조건을 함께 확인해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 동작과 알람 시점, 전압과 전류, 어느 위치에서 측정한 온도인지 기록해 주세요.
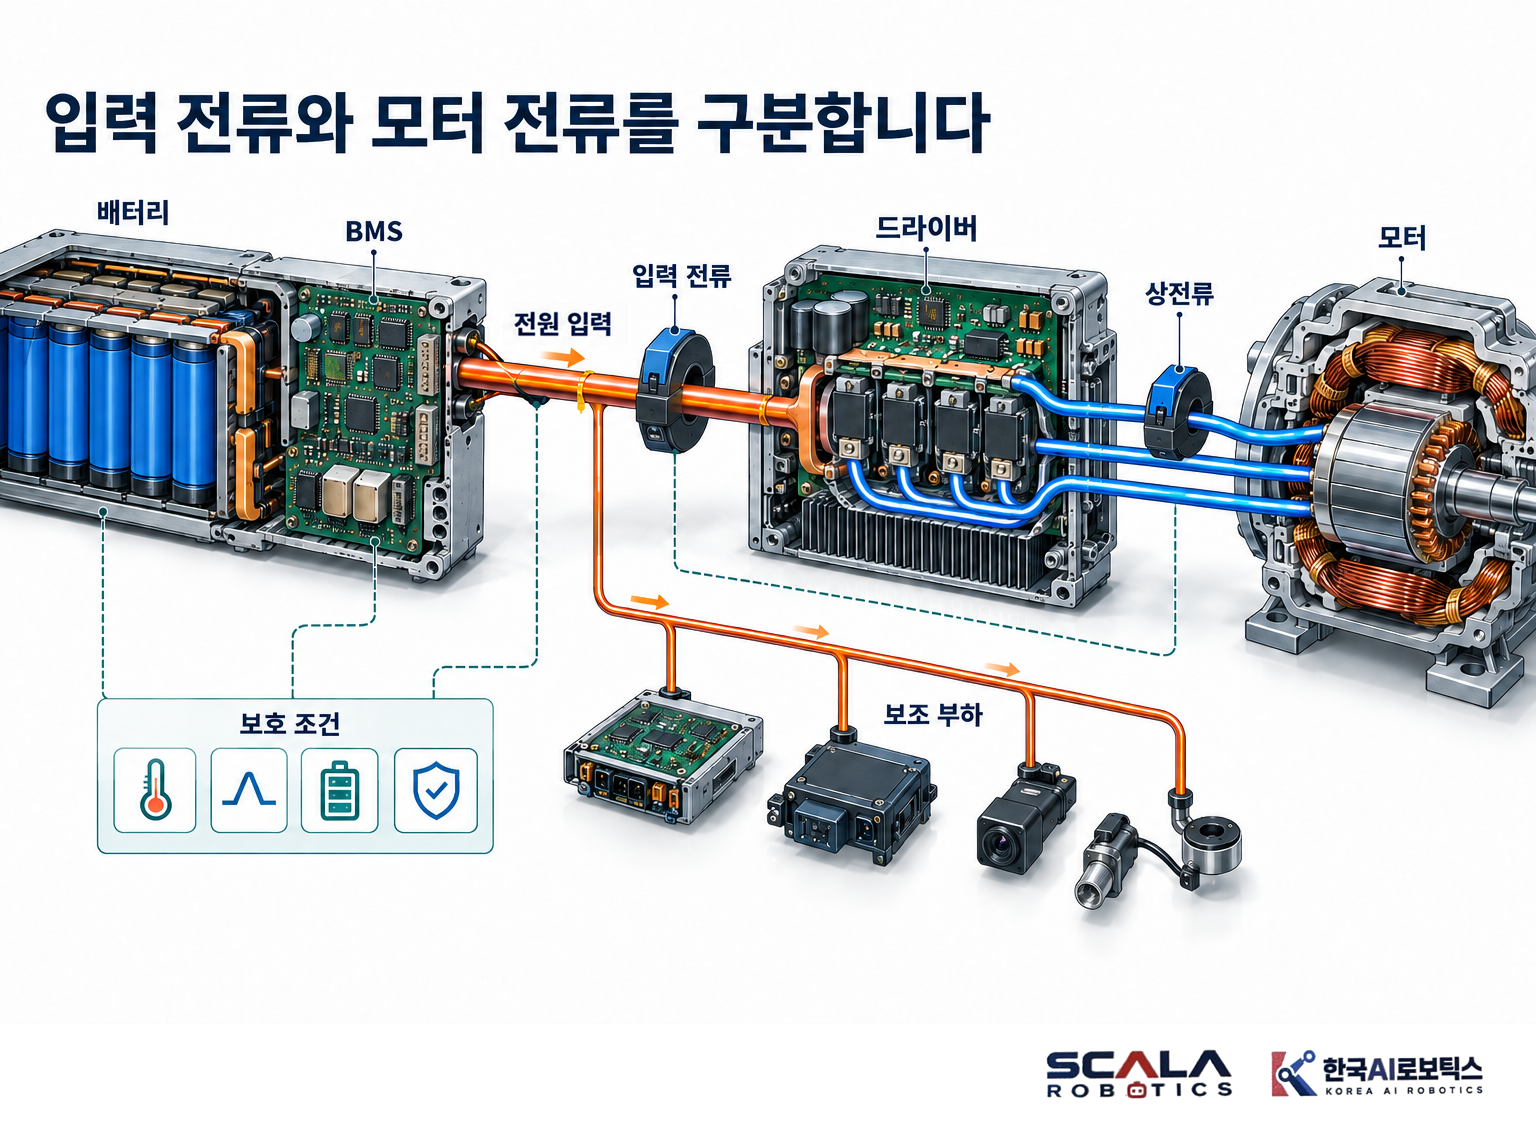
입력 전류와 모터 전류를 구분합니다
드라이버는 전력을 변환하므로 전원 입력 전류와 모터 상전류를 같은 수치로 비교하기 어렵습니다. 사양이 어느 쪽 전류인지, 실효값과 피크값 중 무엇인지 확인합니다.
전원의 연속과 순간 허용 전류, 배터리 관리장치의 차단 조건과 드라이버 제한값을 나눠 봅니다. 여러 축의 동시 가속과 센서, 컴퓨터, 말단장치의 소비전력도 포함해야 합니다.
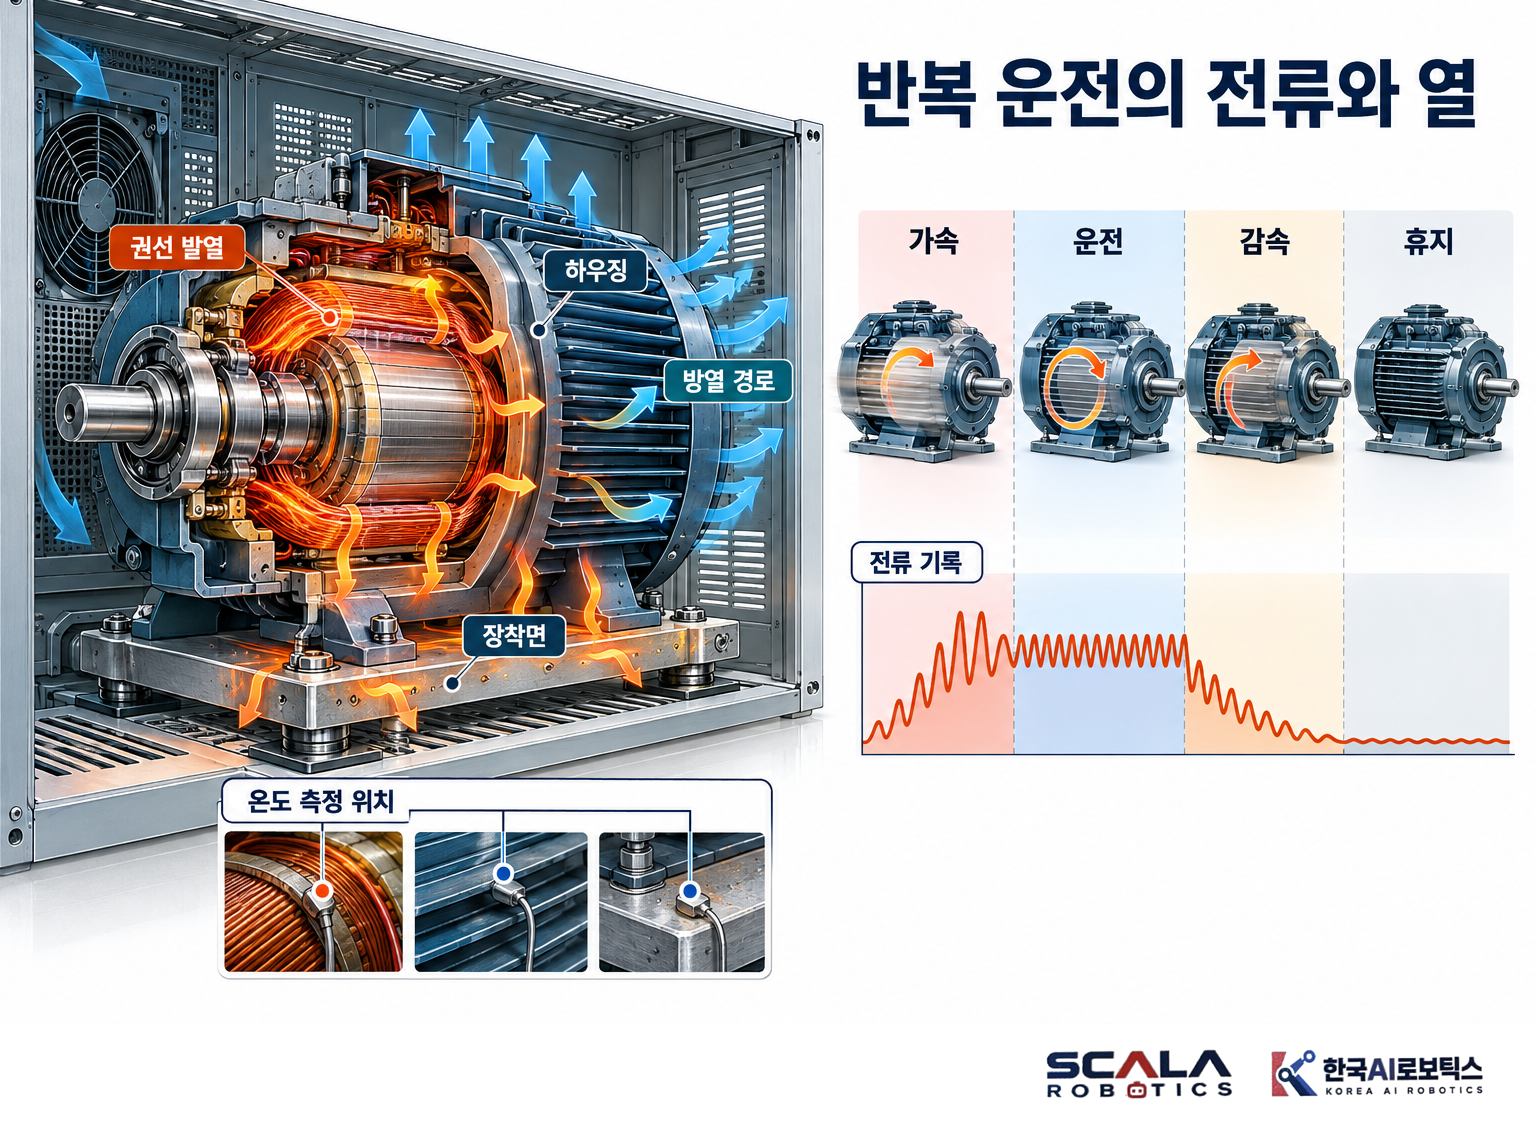
가속 때 전압이 떨어지면 전원과 배선, 순간 부하를, 반복 뒤 과열되면 운전 주기와 냉각을, 감속 때 과전압이 생기면 회생 경로를 조사합니다. 전기 측정과 정비는 설비 절차에 따라 수행하고 보호와 제한 설정의 변경은 원인 검토와 승인 범위에서 관리합니다.
배터리 에너지는 계산 경계를 정해 비교합니다
Ah는 전하량, Wh는 에너지 기준 용량입니다. 명목 전압과 Ah를 곱하면 명목 에너지를 구할 수 있습니다. 실제 사용 가능량에는 허용 사용 구간, 온도와 노화, 변환 손실과 잔량 여유를 반영합니다.
가상 예시로 48V, 20Ah의 명목 에너지는 960Wh입니다. 사용 비율 80%, 변환 효율 90%, 배터리 이후 부하에 전달되는 평균전력 300W를 가정하면 960×0.8×0.9÷300=2.304시간입니다. 비율과 부하는 계산 설명용 가정입니다.
배터리 단자에서 측정한 평균 입력전력을 쓰는 계산에서는 그 값에 반영된 변환 손실을 다시 차감하지 않습니다. 예비 배터리와 충전, 교대 중 교체, 충전기와 보호, 보관 조건도 함께 검토합니다.
scalarobotics 상담용 운전시간 자료에는 전력을 측정한 위치와 계산에 포함한 부하, 실제 목표 작업의 주기를 적어 주세요.
연속 토크와 피크, 열 부담을 대조합니다
필요 속도에서의 연속 토크와 가속 때의 피크 토크, 허용 지속시간을 확인합니다. 구간별 토크가 일정하다고 단순화하면 RMS 토크는 √[Σ(토크²×구간 시간)÷전체 시간]입니다.
가상 주기가 4Nm 1초, 2Nm 3초, 0Nm 2초라면 √[(16×1+4×3)÷6]=약 2.16Nm입니다. 여기에 피크 지속시간과 열 시정수, 속도별 허용 토크와 냉각 조건을 함께 대조합니다.
권선 저항을 일정하게 보면 동손은 전류 실효값의 제곱과 저항에 비례합니다. 전류 두 배에서는 이 손실 항이 네 배가 되지만 전체 소비전력과 온도 변화는 저항 변화와 열 전달, 다른 손실까지 포함해 해석해야 합니다. 온도 센서 위치와 권선, 표면의 제한값도 구분합니다.
감속기는 속도와 토크에 더해 효율, 출력축의 모멘트와 충격, 베어링 하중, 유격과 강성을 검토합니다. KAR(Korea AI Robotics)와 구성할 때는 제어 모드, 엔코더와 드라이버, 전류와 상태 피드백, 통신 버전도 함께 확인해 주세요.
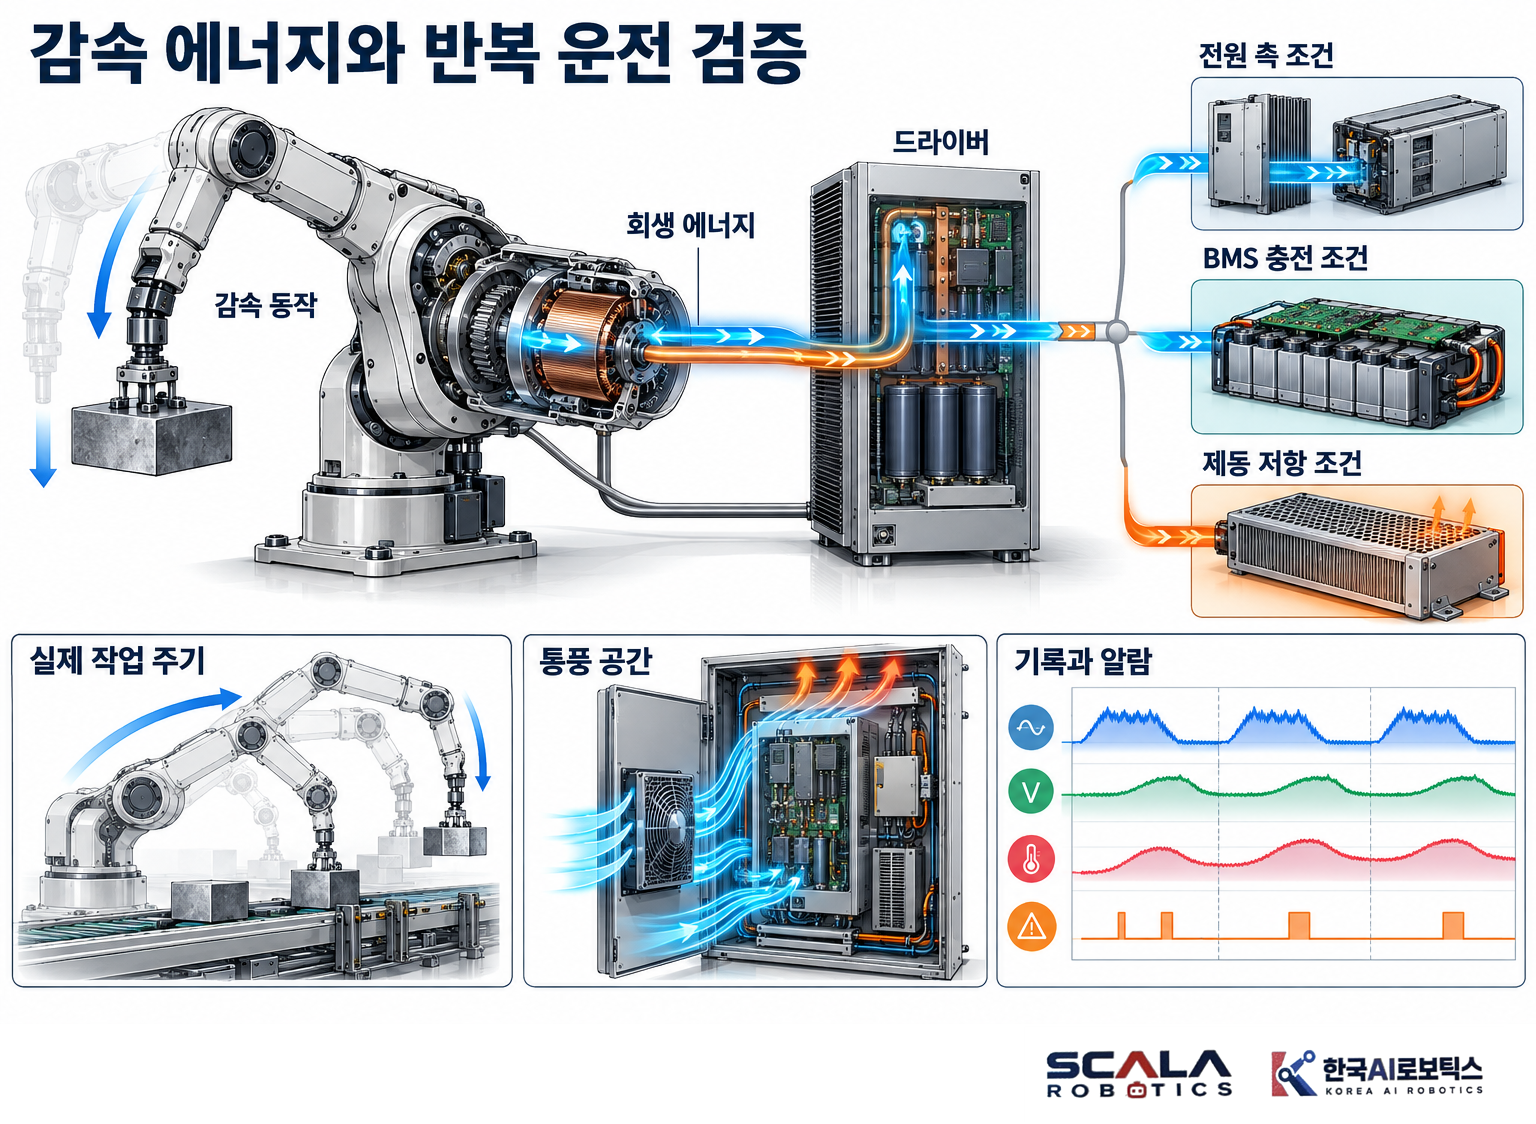
열과 회생을 실제 설치 조건에서 시험합니다
감속과 수직축 하강에서는 전기에너지가 전원 측으로 돌아올 수 있습니다. 전원과 드라이버의 회생 처리, 배터리의 충전 허용 조건과 설계된 제동 경로를 확인합니다. 보유 브레이크의 용도와 반복 감속 허용 범위, 전원 상실과 제어 고장 시 부하 상태도 검토합니다.
목표 사이클에서 전압과 전류, 온도와 알람, 운전시간을 기록합니다. 잔량이 낮거나 열이 오른 상태, 실제 설치함의 환기와 주변 온도, 방열면과 케이블 배치도 시험 조건에 넣습니다. 허용 범위 안에서 목표 작업을 반복하고 냉각과 설정의 변경 이력을 남깁니다.
실제 부하와 주기로 상담해 보세요
하중과 기구 도면, 속도와 토크 요구, 가감속과 정지시간, 전원과 설치 공간, 환경과 알람 기록을 정리해 scalarobotics와 KAR(Korea AI Robotics)에 문의해 주세요. 드라이버와 전원, 케이블, 냉각과 제동, 시험 범위를 나눠 비교할 수 있습니다.
공식 문의: https://scalarobot.com/
구동과 전원 질문: https://cafe.naver.com/scalarobotics
관련 도입 글: https://blog.naver.com/scalarobotics
#로봇구동부 #전류 #열관리 #회생에너지 #모터선정 #scalarobotics #KAR