
로봇 측정장비는 작은 변화를 출력하는 능력과 기준값에 가까운 정도, 같은 조건에서 값이 모이는 정도를 나눠 검토해야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 센서 이름에 앞서 측정 결과로 어떤 결정을 내릴지 정리해 주세요.
측정값이 쓰이는 결정을 먼저 정합니다
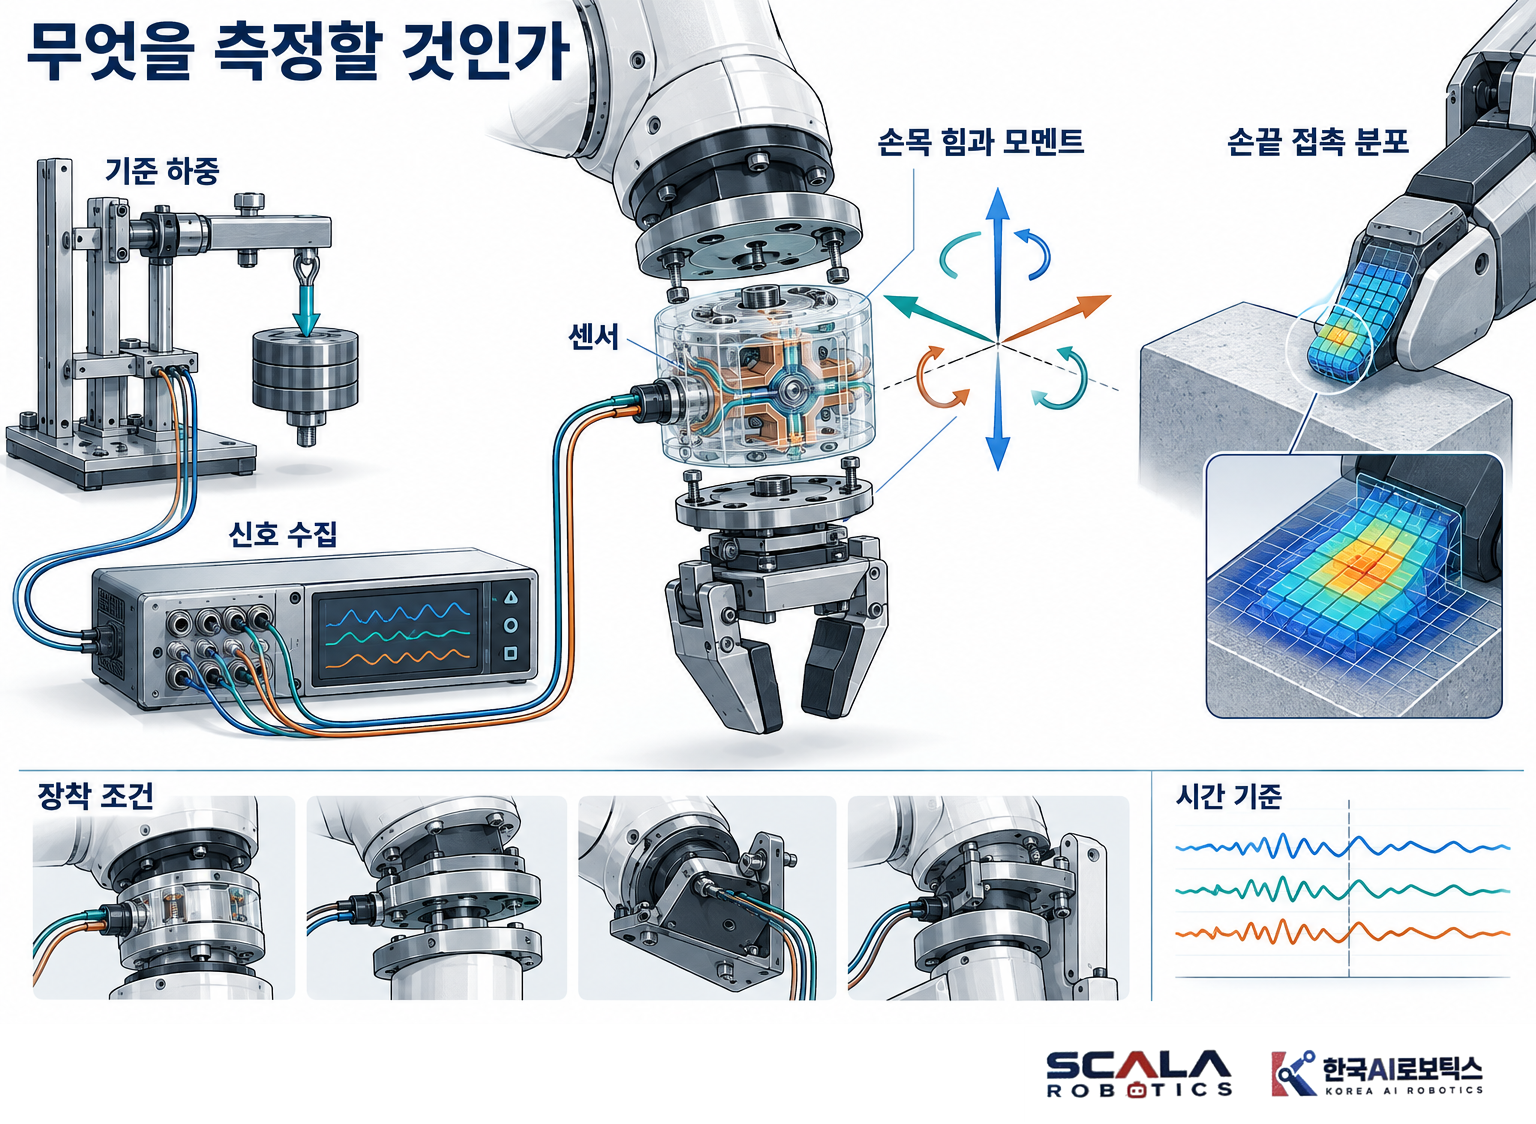
삽입 중 접촉 감지, 완성품 치수 판정, 학습용 동작 기록은 필요한 데이터와 응답 조건이 다릅니다. 접촉 감지에서는 응답과 과부하 조건, 조립 품질 판정에서는 작은 힘 구간의 오차와 반복성을 함께 봅니다.
손목 6축 힘토크센서는 힘 3성분과 토크 3성분을 측정합니다. 손끝 촉각센서의 접촉 위치와 분포, 영상과 깊이 장치의 형상 정보는 다른 관측값입니다. 필요한 물리량과 단위, 좌표계를 먼저 지정하세요. 사람 보호에 사용하는 기능은 일반 측정과 구분해 필요한 설계와 검증 조건을 정합니다.
분해능, 정확도와 반복성을 나눠 읽습니다
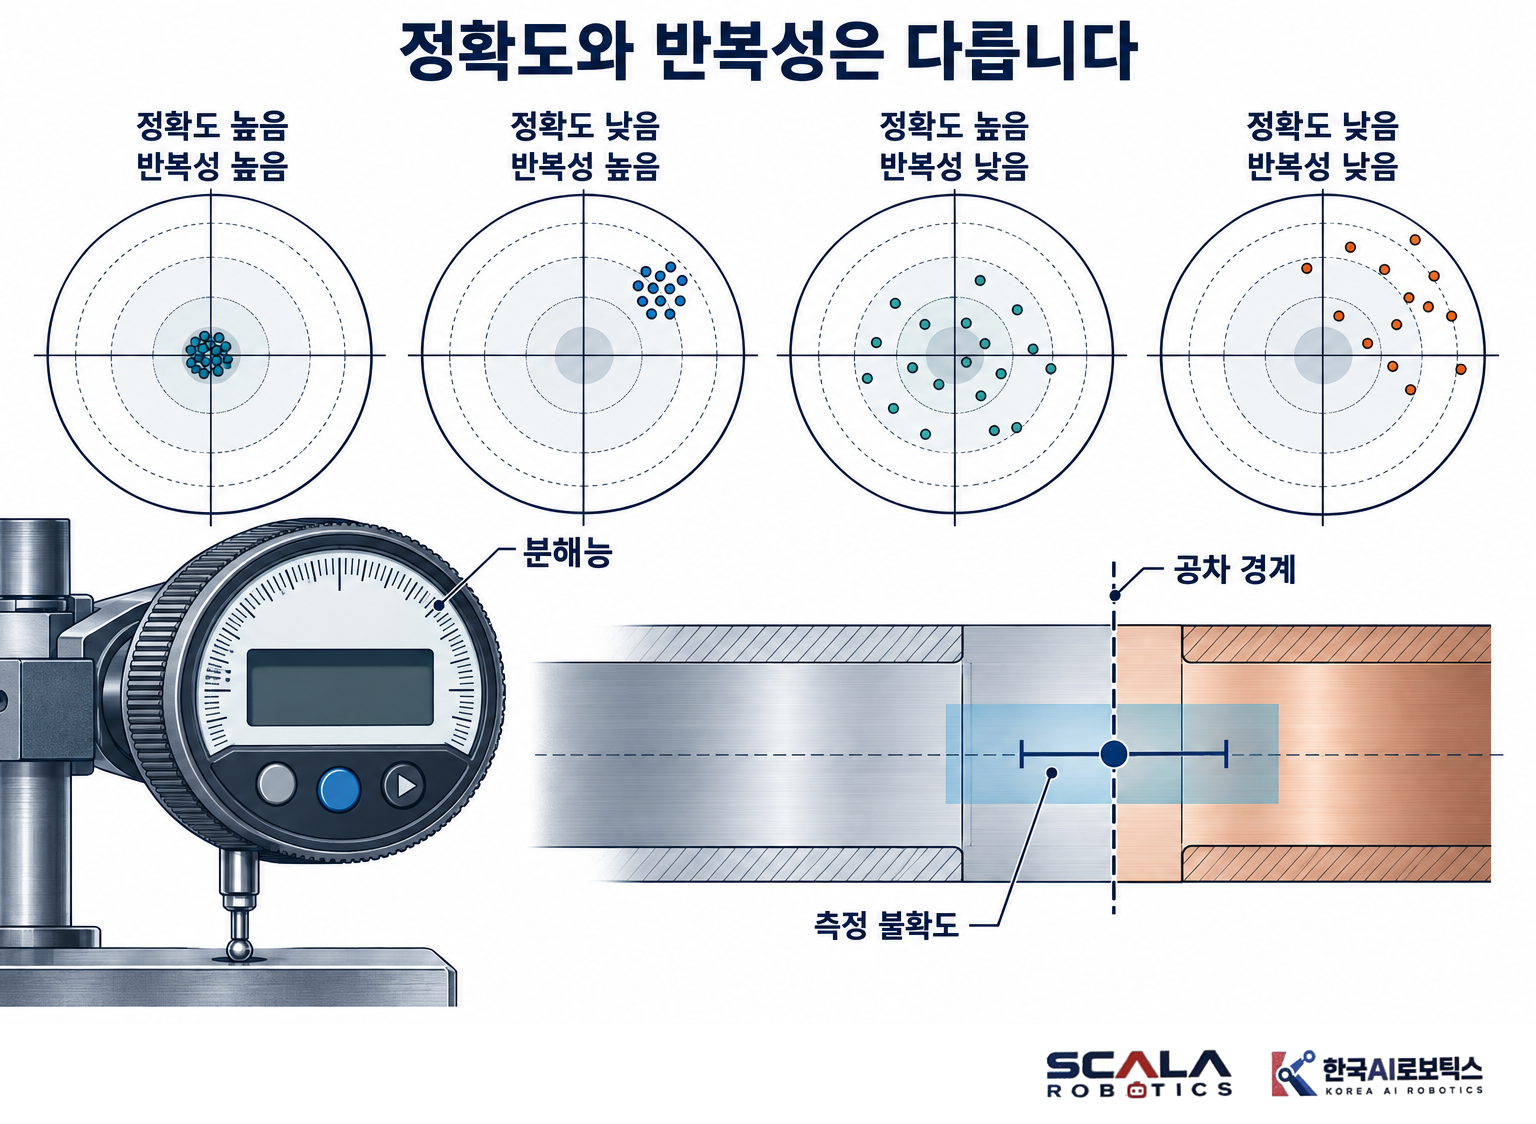
분해능은 구별해 표시하거나 출력할 수 있는 변화의 크기입니다. 정확도 관련 사양은 오차가 측정값 기준인지 전체 범위 기준인지, 어떤 온도와 장착 조건에서 평가됐는지 확인합니다. 반복성은 같은 조건에서 측정값이 얼마나 모이는지 봅니다. 잘 모이는 값도 기준값에서 일정하게 치우칠 수 있습니다.
가상 예시로 측정범위 0~100N에서 오차 항목이 ±1% FS로 정의됐다면 해당 항목은 ±1N입니다. 표시 분해능 0.01N과는 다른 수치입니다. 실제 오차식의 추가 항과 적용 조건도 확인해야 합니다.
영점 드리프트와 축 간 간섭, 비선형성과 장착 변형을 살펴봅니다. 공차 경계의 합격 판정에는 측정불확도와 판정 규칙을 함께 정하고, 공정의 오판정 영향과 실제 측정 체계를 반영합니다.
scalarobotics 상담용 비교표에는 허용오차와 함께 측정 위치와 방법, 정상과 불량을 구분할 기준을 적어 주세요.
샘플링 주파수와 전체 지연을 구분합니다
센서 내부 필터와 통신, 제어기 처리와 저장에 시간이 더해집니다. 짧은 접촉 피크가 필터로 작아질 수 있어 목표 현상과 필터 설정을 함께 봐야 합니다. 타임스탬프의 생성 위치와 센서 간 정렬, 누락과 포화도 확인합니다.
정지와 동작 상태를 나눠 검수합니다
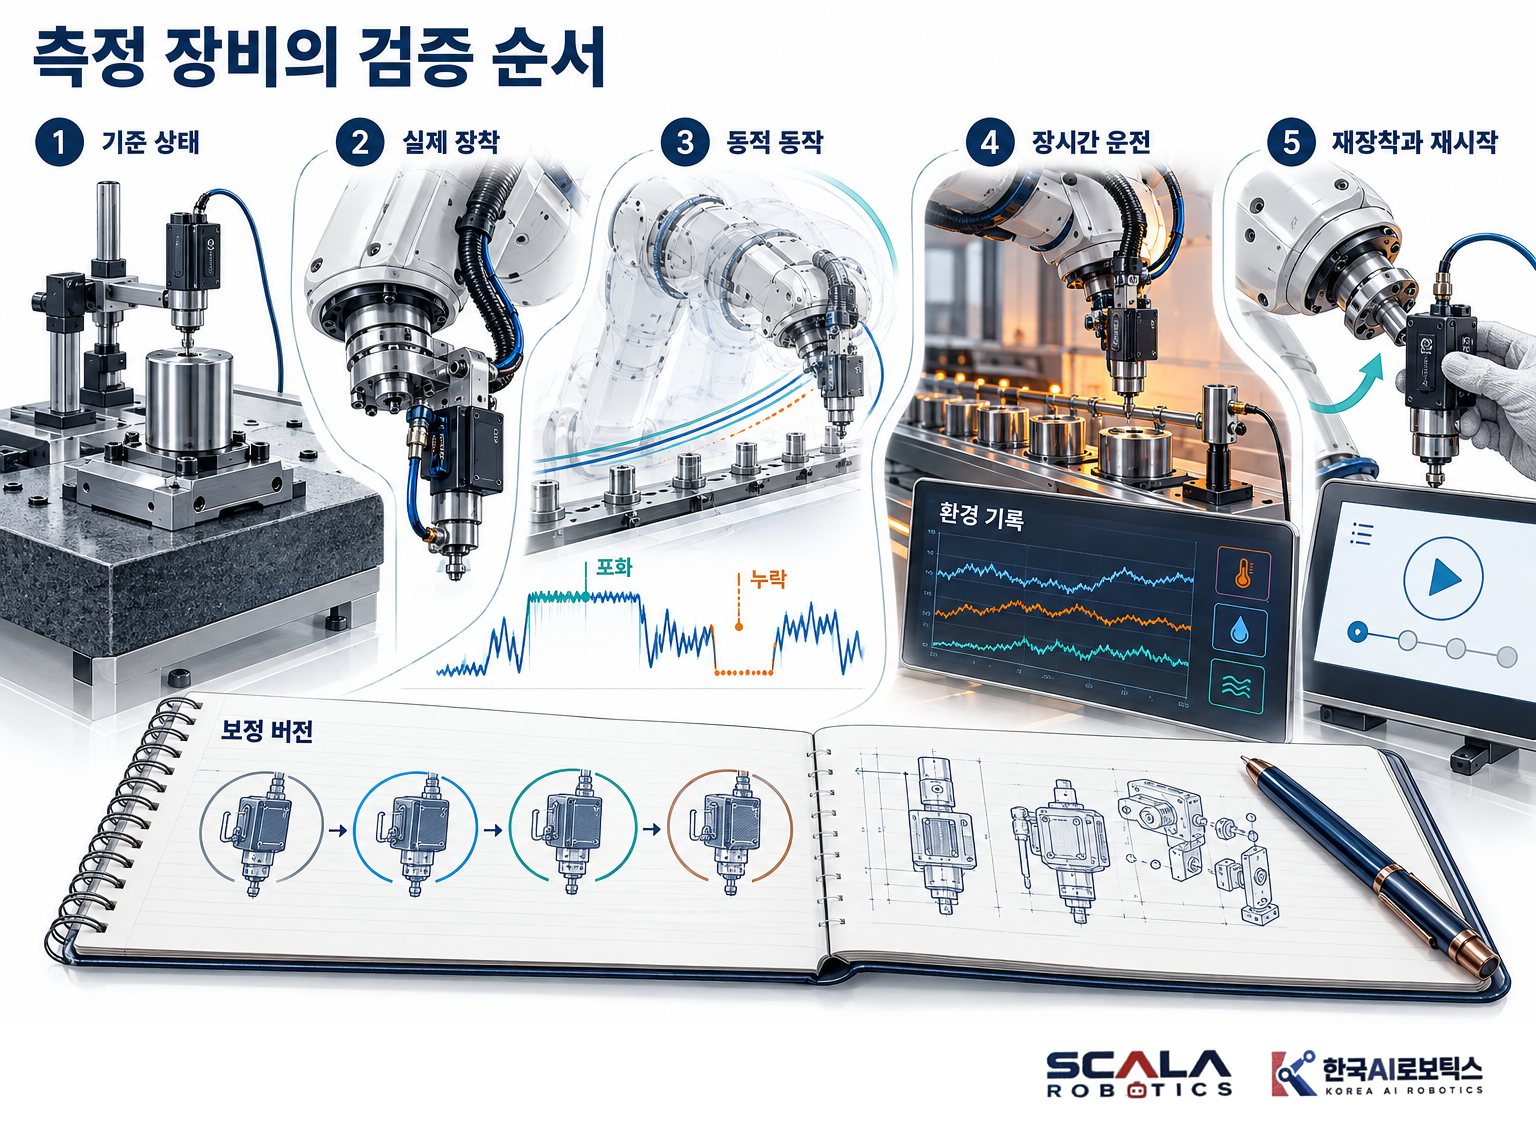
기준물이나 기준 하중으로 영점과 정지값을 확인하고 실제 공구를 장착해 대표 자세에서 다시 측정합니다. 이후 목표 속도에서 누락과 포화, 지연을 기록합니다. 예열과 장시간 운전, 재장착과 재시작 뒤의 값도 비교하세요.
KAR(Korea AI Robotics)와 시험을 정할 때는 횟수와 시간을 작업 변동성에 맞추고 평균과 최대 편차, 실패 로그를 함께 남겨 주세요. 장비 번호와 소프트웨어, 하중과 자세, 환경 조건을 연결하면 결과를 다시 비교할 수 있습니다.
교정과 데이터 통합을 견적에 포함합니다
본체에 증폭기와 인터페이스, 케이블과 어댑터, 필요한 환경 보호 구조와 소프트웨어가 포함되는지 확인합니다. 운영체제와 CPU, 드라이버 버전, 원시 데이터 접근과 출력 예제도 검수합니다. 외부 저장을 사용한다면 저장 위치와 내보내기 형식을 정합니다.
교정 성적서의 범위와 조건을 확인하고 현장 점검과 외부 교정을 구분합니다. 주기는 제조사 지침, 충격과 사용 이력, 품질 요구로 관리합니다. 센서를 교체할 때 좌표와 보정값을 어떻게 갱신할지도 인수 자료에 남깁니다.
판정할 작업과 샘플 데이터로 상담해 보세요
측정 대상과 물리량, 사용 범위와 공차, 정상과 불량 예시, 목표 속도와 기존 제어기, 저장 형식을 정리해 scalarobotics와 KAR(Korea AI Robotics)에 문의해 주세요.
공식 문의: https://scalarobot.com/
측정과 센서 질문: https://cafe.naver.com/scalarobotics
관련 도입 글: https://blog.naver.com/scalarobotics
#로봇측정 #센서정확도 #반복성 #측정불확도 #공차판정 #scalarobotics #KAR