
모션캡처로 측정한 사람의 움직임을 로봇 원격조작에 쓰려면 좌표 정리와 동작 변환, 실행 결과의 기록이 이어져야 합니다. scalarobotics와 KAR(Korea AI Robotics)에 문의할 때는 측정할 동작과 목표 로봇의 손, 팔 구성, 데이터 사용 목적을 함께 준비해 주세요.
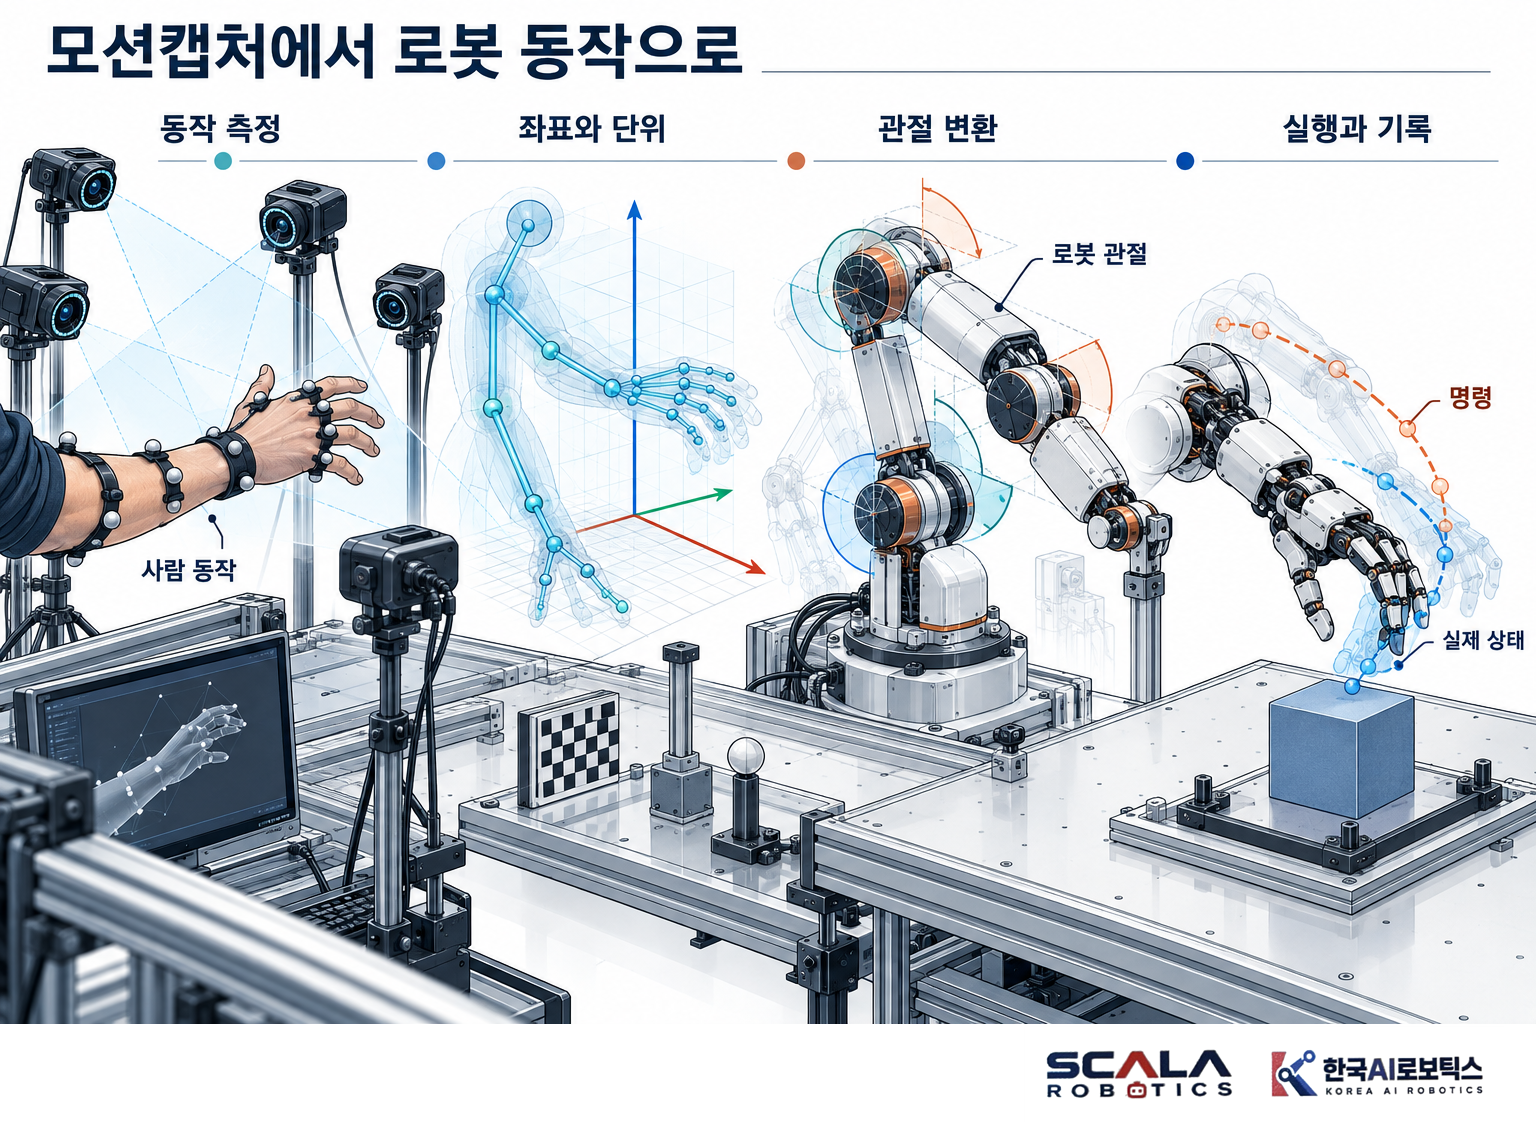
1. 필요한 움직임과 측정 장치를 정합니다
전신 자세, 손가락 동작, 공간 위치 가운데 무엇이 필요한지 구분합니다. 각 장치의 관측 범위와 출력 형식, 교정 절차와 결과 파일을 확인하세요. 측정이 끊긴 구간을 어떤 상태로 표시하는지도 알아야 합니다.
2. 원점과 방향, 단위를 정리합니다
같은 위치값도 어느 좌표계에서 표현했는지에 따라 의미가 달라집니다. 측정 원점과 축 방향, 길이와 각도 단위, 로봇 좌표로의 변환 규칙을 기록합니다.
scalarobotics 상담용 샘플에는 측정 원본과 좌표 정의, 교정값을 함께 준비해 주세요. 장치를 다시 착용하거나 배치를 바꾼 뒤에도 어떤 기준을 다시 맞춰야 하는지 확인할 수 있습니다.
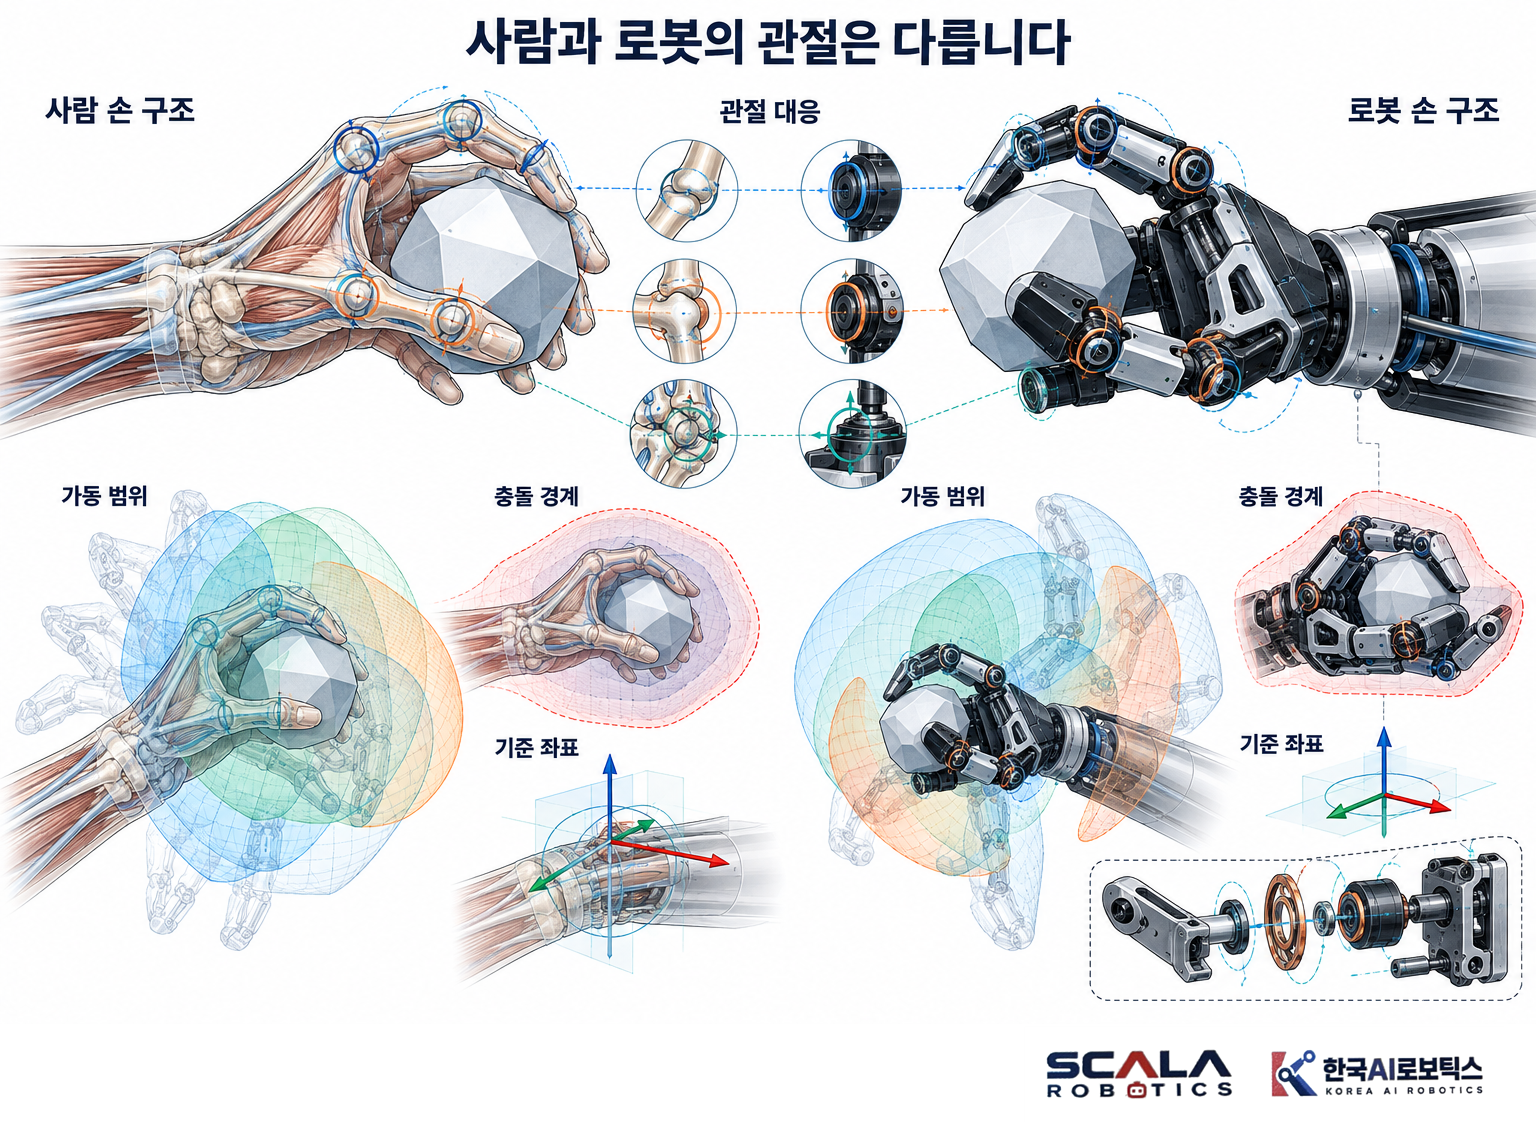
3. 로봇 구조에 맞게 동작을 변환합니다
리타게팅은 사람의 움직임을 로봇의 관절 구조와 사용 범위에 맞추는 과정입니다. 팔 길이와 관절 구성, 손가락의 구동축이 다르면 대응 관계도 달라집니다. 변환한 동작의 관절 제한과 작업 공간, 충돌 조건을 확인해야 합니다.
구매 구성에는 측정 장치와 로봇 손, 팔, 변환 도구를 나눠 적습니다. 측정한 손가락 움직임과 실제 로봇에 명령할 수 있는 축을 대조하고 허용 범위 밖 입력의 처리도 검수합니다.
4. 입력과 명령, 실제 상태를 연결합니다
사람의 입력, 로봇 목표 명령, 실제 관절과 센서 상태, 영상과 결과를 작업 회차에 연결합니다. 명령한 동작과 실제 실행의 차이, 누락과 지연, 사람 개입을 기록해야 합니다.
KAR(Korea AI Robotics)와 데이터 검수를 정할 때는 원격조작 결과와 이후 학습한 자율 수행 결과를 다른 평가 항목으로 두어 주세요. 작업 목표와 완료, 실패와 복구를 같은 기준으로 추적할 수 있어야 합니다.
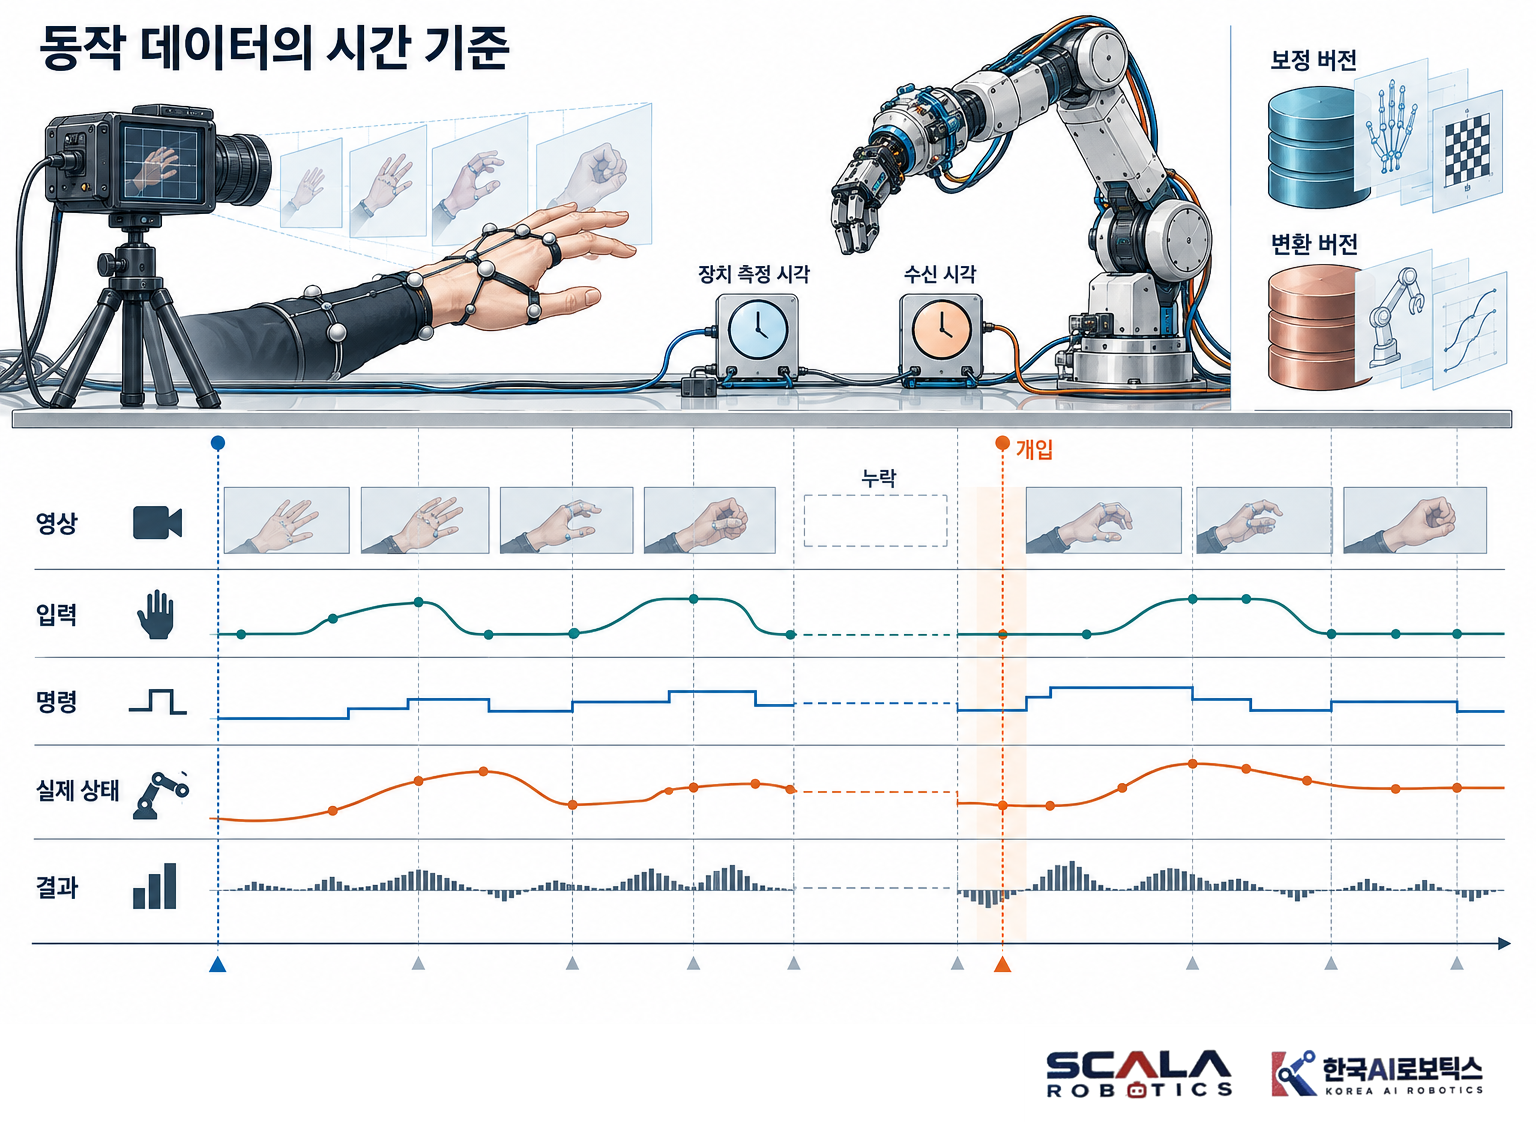
시각의 기준과 변환 버전을 함께 보관합니다
장치가 측정한 시각과 프로그램이 받은 시각을 구분합니다. 장치와 제어기가 어떤 시계를 쓰는지, 기록을 어느 기준으로 정렬하는지 명시하세요. 정렬 오차의 허용 범위는 목표 작업의 속도와 접촉 조건에 맞춰 정합니다.
시간 정렬 방법과 누락 처리 규칙, 교정 파일과 변환 버전을 함께 보관합니다. 손이나 팔 구성을 바꿨다면 그 변경이 변환과 기록 해석에 미친 영향도 남깁니다.
인수할 데이터 묶음
- 작업 회차: 목표, 시작과 종료, 결과와 개입
- 측정 입력: 장치, 시각, 좌표와 단위
- 로봇 명령: 목표, 제어 모드와 명령 시각
- 실제 상태: 관절과 센서값, 기록 시각
- 변환 이력: 교정, 로봇 구조와 규칙의 버전
목표 로봇과 샘플 기록으로 상담해 보세요
측정할 동작, 손과 팔의 구성, 필요한 데이터 형식과 시간 기준, 연구와 운전 목적을 정리해 scalarobotics와 KAR(Korea AI Robotics)에 문의해 주세요.
공식 문의: https://scalarobot.com/
원격조작과 데이터 질문: https://cafe.naver.com/scalarobotics
관련 도입 글: https://blog.naver.com/scalarobotics
#모션캡처 #원격조작 #리타게팅 #좌표계 #시간동기화 #scalarobotics #KAR